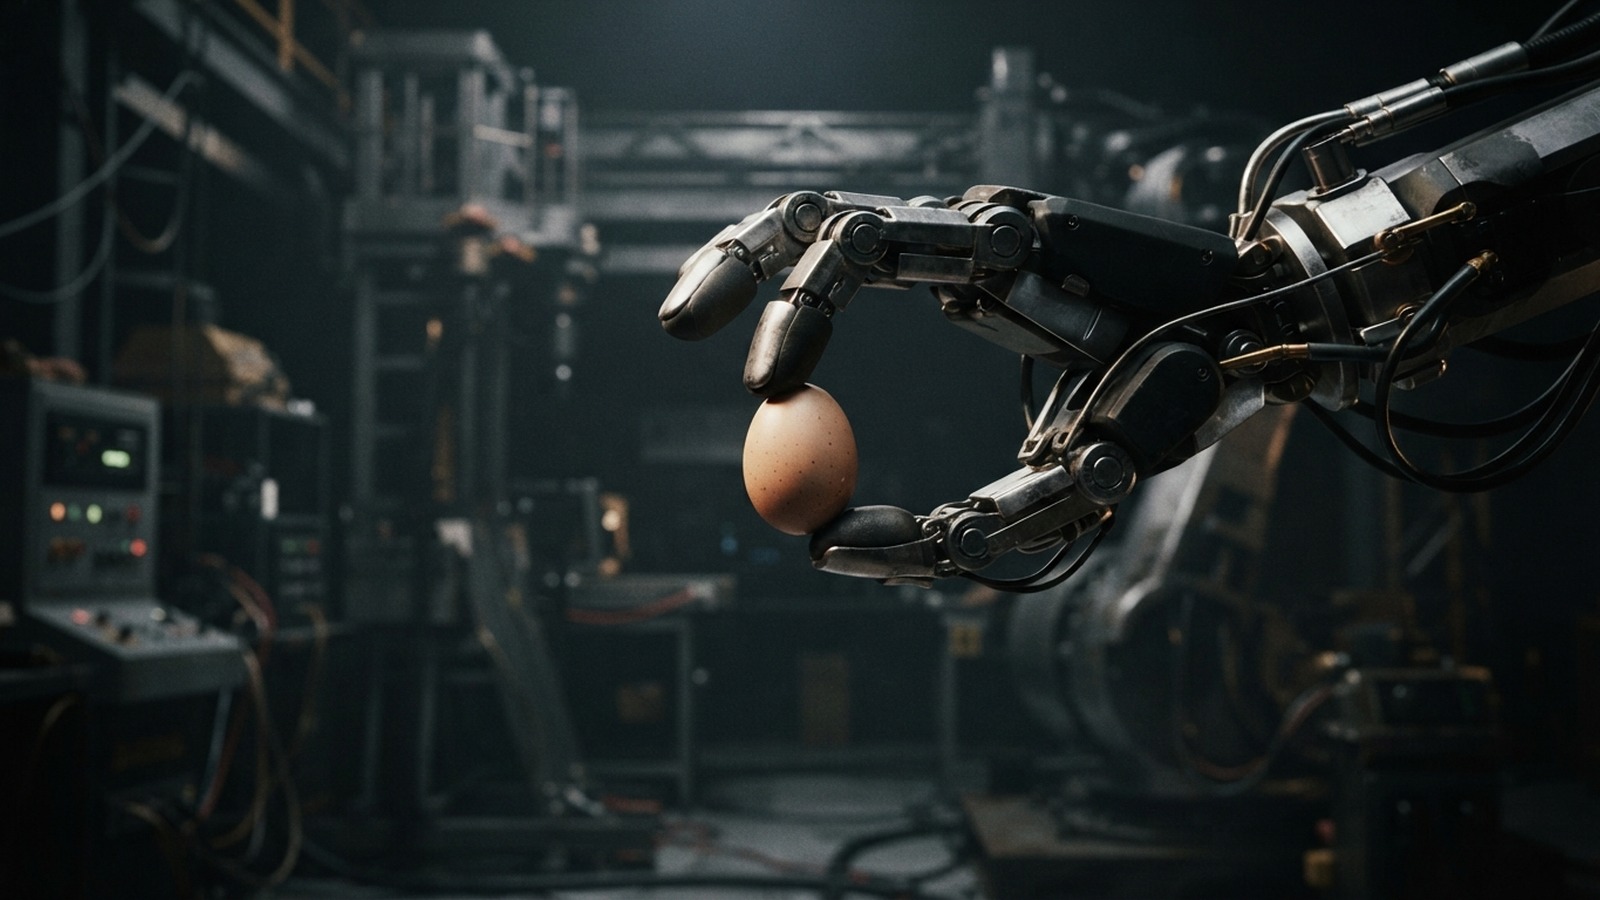
Гуманоиды на демонстрациях бегают, прыгают и поднимают тяжести. И почти под каждым таким роликом возникает вопрос, который звучит издевательски: а сырое яйцо он так же сможет? Не поднять — именно взять.
Поднять тяжесть и аккуратно взять хрупкий предмет — две разные инженерные задачи, и успех в первой почти ничего не говорит о второй. Робот, который уверенно таскает ящики, может пока не уметь застёгивать молнию, доставать одну вещь из беспорядочной коробки или перекладывать полотенце. Поэтому речь пойдёт не о том, кто сильнее, а о том, что мешает машине научиться чувствовать предмет, а не просто удерживать его.
Сила и точность — разные задачи
Когда речь о подъёме груза, критерий успеха предельно простой: поднял или не поднял. Нужны приводы, жёсткая механика, устойчивость и заранее рассчитанная траектория, а неопределённость сводится к нескольким известным параметрам — массе, габариту, точке приложения силы. Цифра «50 килограммов» здесь условная: она становится характеристикой только тогда, когда понятно, какая это модель, в какой конфигурации, где именно робот держит груз и как долго. Без таких оговорок «поднимает 50 кг» — не факт, а рекламная формулировка.
Захват хрупкого предмета устроен принципиально иначе. Это не одна задача, а цепочка: найти предмет, выбрать точку захвата, войти в контакт, дозировать усилие, не дать объекту проскользнуть, перенести и успеть исправить ошибку, если что-то пошло не так. Критерии при этом конфликтуют между собой. Сжать сильнее — надёжнее удержать и выше шанс раздавить. Сжать слабее — целее предмет и выше шанс уронить. Обе крайности — провал, а правильная зона находится где-то посередине и зависит от конкретного предмета. Мощная механика даёт диапазон усилия, но ничего не говорит о том, куда внутри этого диапазона попадать в следующую секунду.
Почему человеческую кисть так трудно скопировать
Кисть человека — это 27 костей и не менее 24 активно управляемых степеней свободы. В движении участвуют мышцы кисти и предплечья, сухожилия, связки, суставы и противопоставленный большой палец, а в управлении пальцами задействовано порядка полусотни мышечных приводов. Инженеры воспроизводят отдельные элементы этой конструкции, но не всю систему целиком.
Главное даже не количество степеней свободы. Человек не считает, с какой силой взять стакан, яйцо, мокрое полотенце или пакет с мукой: тип захвата и давление подбираются автоматически, по материалу, весу, форме и тому, что с предметом собираются делать дальше. За этим стоит связка из механики, мышц, нервной системы и тактильной обратной связи, работающая одновременно и без паузы на обдумывание. На мой взгляд, водораздел проходит именно здесь: проблема не в том, что роботу трудно сделать пять пальцев, а в том, что ловкость — свойство всей цепочки от глаза до кончика пальца, и собирать её приходится целиком.
Что тактильный датчик на самом деле измеряет
Слово «осязание» в описаниях роботов звучит красиво, но за ним стоит довольно прозаичная физика. Тактильные системы регистрируют распределение давления и силы, площадь контакта, вибрации и признаки скольжения; в части конструкций добавляются особенности поверхности и деформация самого сенсорного покрытия. Никакого «ощущения» в человеческом смысле здесь нет — есть набор чисел про контакт.
Дальше в дело вступают алгоритмы. Из этих чисел они выводят простые, но критичные вещи: коснулся ли робот предмета, удерживает ли его, не растёт ли риск, что объект поедет в пальцах, не стало ли усилие избыточным. Датчик предмет не понимает — он поставляет данные, а интерпретация остаётся отдельной работой.
Особенно заметна разница там, где зрение теряет надёжность. Камера видит предмет и движение пальцев, но не всегда уверенно определяет момент контакта, силу сжатия и начало проскальзывания, особенно когда предмет закрыт самими пальцами или лежит в куче других вещей. Sanctuary AI прямо связывает свои тактильные сенсоры с обнаружением контакта при закрытом обзоре, слепым захватом, распознаванием проскальзывания и защитой от избыточного усилия. Это описание подхода компании, а не независимое доказательство того, что задача решена в общем виде, но логика понятная: если глаз не видит, приходится щупать.
Где ломается цикл захвата
Самое неприятное место в этой цепочке — то, о котором почти не говорят в презентациях. Робот должен понять, что предмет уже захвачен, но ещё не раздавлен. Это узкая зона, где решает не мощность, а чувствительность: нужно вовремя заметить микросдвиг, распознать начало скольжения и не добавить лишнего усилия на финальном движении. Человек проходит эту точку не задумываясь, для робота это отдельная вычислительная задача, которую надо решать в реальном времени.
Разные классы предметов ломают разные звенья этой цепочки. Хрупкое и скользкое — сырое яйцо одновременно гладкое, округлое и деформируемое: оно плохо лежит в жёстких пальцах и очень болезненно реагирует на превышение усилия, а ошибка здесь не «не удержал», а «раздавил». Мелкое и точное вроде молнии требует совмещения деталей двумя руками и контроля натяжения ткани, где важна не сила, а согласованность: одна рука держит, вторая ведёт, и движения приходится непрерывно координировать. Беспорядочное и частично скрытое — вещь из набитой коробки — заставляет искать цель среди перекрывающих объектов, выбирать точку захвата, не сдвинуть лишнего и менять стратегию, когда предмет виден лишь наполовину.
Для неизвестного объекта роботу нужно определить не только положение и форму, но и массу, жёсткость, текстуру, сцепление с пальцами и реакцию на приложенную силу. Части этих параметров в модели заранее может не быть.
Склад проще кухни, и это нормально
Промышленная среда выигрывает не за счёт роботов, а за счёт предсказуемости: её специально стандартизируют — предметы обычно размещают там, где им положено, рабочие зоны проектируют под задачу, упаковку часто стандартизируют, освещение контролируют, маршруты могут задаваться заранее, правила безопасности расписывают. Чем меньше неизвестных, тем меньше вычислительной работы нужно, чтобы с ними справиться.
Бытовое задание устроено наоборот. Исследование домашних задач мобильной манипуляции BEHAVIOR Robot Suite отдельно выделяет то, что в быту требуется одновременно: координация двух рук, устойчивая навигация в тесном пространстве и достаточная досягаемость манипуляторов. Добавьте сюда дверцы, ящики, деформируемые предметы и вещи, которые видно лишь частично.
Это не значит, что дома роботам не место. Это значит, что дом — задача с другой ценой ошибки и другим количеством неизвестных, и одной мощной механикой её не решить.
Как проблему решают Tesla, Figure, Unitree и Sanctuary AI
Подходы у разработчиков различаются, но ни один пока не закрывает задачу полностью. Tesla развивает для Optimus сухожильную конструкцию кисти и тактильное восприятие: в описании вакансии рука прямо названа высокоточной tendon-driven системой с продвинутой тактильной сенсорикой. Это заявленное направление разработки, а подтверждений массовой автономной эксплуатации Optimus с измеримыми показателями надёжности в открытых данных нет — выдавать намерение за результат не стоит.
Figure делает ставку на объединение зрения, осязания и проприоцепции в единой нейросетевой системе управления: модель получает данные с разных каналов сразу и учится связывать их между собой.
Unitree для G1 предлагает трёхпальцевую кисть с силовым управлением, а в конфигурации предусмотрены тактильные сенсорные массивы. Важная деталь: сама компания на официальной странице продукта отмечает, что часть функций ещё находится в разработке и тестировании.
Sanctuary AI ставит на тактильные сенсоры, телеприсутствие и сбор данных для последующего обучения физических моделей. Телеприсутствие здесь не костыль: это способ набрать материал там, где автономность пока не дотягивает.
Общая картина: все работают примерно в одну сторону, но сравнивать их по словам «ловкость», «универсальность» или «человеческий уровень» бессмысленно, пока нет единого независимого теста, который все проходят по одним правилам.
Насколько близко подошли к осени 2026 года
Здесь важно аккуратно отделить заявления производителей от подтверждённых результатов. 27 января 2026 года Figure сообщила, что Helix 02 автономно выполнял четырёхминутную последовательность на кухне, используя зрение, тактильные данные и проприоцепцию. Среди показанного — извлечение отдельных таблеток, дозирование жидкости в шприц, сортировка мелких объектов в беспорядке. Это демонстрация производителя, а не независимый стандартизированный тест.
17 сентября 2026 года Figure заявила о тестах Helix 2.5 в 30 ранее не виденных домах — без сбора данных и дообучения непосредственно в этих помещениях. Задачи были бытовые: уборка комнаты, складывание полотенец, застилание кровати. Результат опубликован самой компанией, сопоставимого независимого бенчмарка для всех производителей нет.
Трезвая оценка выглядит так: в сложной манипуляции действительно произошёл заметный сдвиг. Появились системы, которые пытаются работать с беспорядком и с предметами, которых раньше не видели. Но человеческой универсальности нет. Четыре минуты кухонной последовательности и застёгнутая молния в незнакомой прихожей — разные вещи, и разрыв между ними не сокращается одним релизом.
Чем демонстрация отличается от незнакомой среды
Полезно держать в голове простую рамку. Есть телеприсутствие и удалённое управление, когда роботом фактически водит человек. Есть заранее запрограммированная последовательность, когда всё, что нужно, расставлено так, как удобно роботу. И есть автономная работа в среде, которую разработчики не подготавливали.
Эффектный ролик с бегом, танцами или поднятием груза сам по себе не доказывает точную автономную манипуляцию: это разные навыки. Поэтому к любому новому видео разумно применять три вопроса. В каких условиях оно снято? Управлял ли кто-то роботом в этот момент? Повторил ли результат кто-то независимый? Если ответов нет, перед нами красивая демонстрация и не более того.
Одной механики недостаточно
За физическим действием всё чаще стоит не только механика, но и набор моделей: восприятие, планирование, обучение на данных, симуляция, инструменты управления. Именно связка механики с сенсорикой и управлением определяет сегодня, поднимет робот ящик или раздавит яйцо. Железо задаёт диапазон возможностей, а решает всё то, что эти возможности дозирует: сенсорика, оценка контакта и способность исправлять движение на ходу.
Робототехника здесь — частный случай более общей картины: результат почти никогда не даёт один мощный компонент, даёт связка инструментов, каждый из которых отвечает за своё. Тем, кого такая логика цепляет не только в контексте гуманоидов, часто хочется посмотреть на сами инструменты, а не на итоговые ролики, — и удобнее, когда много нейроинструментов собрано в одном месте, как в Syntx AI. Прикладная разница между «поднял груз» и «аккуратно взял яйцо» начинается именно на этом уровне.
Отдельные гуманоидные роботы в демонстрациях показывают немалую силу, но грузоподъёмность зависит от модели, конфигурации и условий испытания. С чувством предмета пока сложнее, и именно оно, а не эффектная цифра в ролике, остаётся настоящим экзаменом.