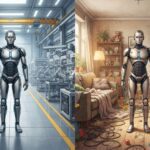
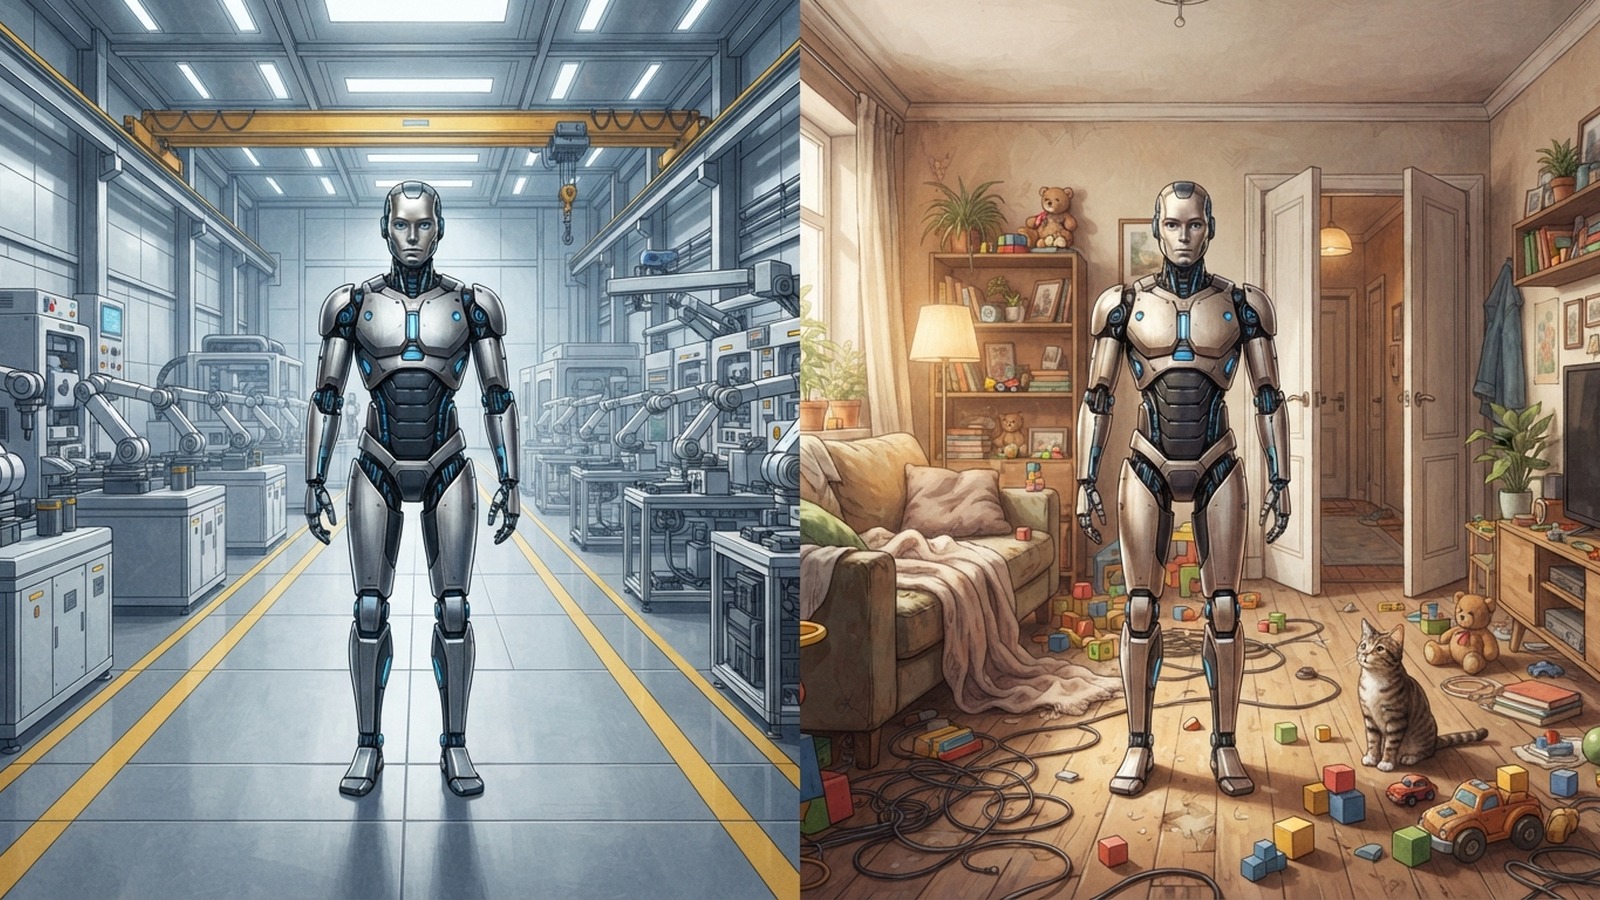
Представьте робота, который на конвейере раз за разом выполняет одну и ту же сварочную операцию, — и вполне может растеряться в обычной квартире, скажем, перед проводом на полу. Дело даже не в том, что дома ему досталась более сложная версия заводской задачи. Это вообще другая задача: заводскую среду специально подготовили под машину, а квартиру под неё никто не готовил.
Завод — не подвиг робота, а подготовленная площадка
Заводская надёжность — в большой степени заслуга не самого робота, а всего цеха вокруг него. OSHA прямо указывает: движение промышленного робота становится предсказуемым, когда обрабатываемый предмет и окружающая среда остаются неизменными. Меняется модель детали или условия работы — меняются и траектория, и поведение системы.
Промышленных роботов ставят на заранее определённые операции: сварку, окраску, перемещение деталей, сборку, загрузку станков. Рабочая зона, оснастка и защитные устройства рассчитываются под конкретное применение, а не под «что-нибудь вообще». Безопасность здесь решается архитектурой, а не сообразительностью машины: ограждения, блокируемые ворота, датчики присутствия, ограничение рабочей зоны, аварийные остановы. В традиционных ограждённых ячейках робота не учат предугадывать любые действия людей в помещении — людей просто не пускают туда, где он работает.
Пожалуй, точнее всего эту разницу описывает метафора идеальной видеоигры: уровни известны заранее, маршруты фиксированы, детали одинаковые, освещение контролируемое. Робот проходит свою игру не потому, что он гений, а потому, что дизайнеры уровня убрали из неё почти всё неожиданное.
Завод при этом не обязан быть примитивным. Гибкое производство — сложная штука, и NIST отмечает, что роботов там ограничивает как раз трудность безопасного взаимодействия друг с другом и с людьми: нужны пространственная и временная координация, понимание ролей и состояния задач, оценка ситуации. Но даже такое производство остаётся миром правил, разметки и регламентов. Сложности начинаются ровно там, где правил становится меньше.
Что именно добавляет квартира
Дома исчезает главный козырь — постоянство. Предмет лежит не там, где лежал вчера, и это норма, а не сбой. Один объект наполовину закрыт другим, и роботу нужно понять, что перед ним не «неизвестный бугор», а тарелка под полотенцем.
На маршруте появляются провода, игрушки, одежда, открытая дверь. Мягкие вещи меняют форму прямо в момент захвата: подушка не обязана вести себя как болванка. А рядом внезапно может оказаться ребёнок, взрослый или кошка — не по расписанию.
Отдельная история — само понятие «положить на место». На заводе деталь возвращается в лоток или на конвейер, координаты известны. В квартире «на место» зависит от бытового контекста: чашка отправляется в шкаф, но если в шкафу сушится что-то другое, то уже не в шкаф. Это вопрос не координат, а смысла.
Постановка HomeRobot описывает бытовую задачу как связку сразу нескольких умений: навигация по помещениям, понимание открытых категорий объектов, захват незнакомых предметов и размещение их в нужных местах. Восприятие, язык, навигация и манипуляция работают вместе. Это бенчмарк, способ измерять прогресс, а не отчёт о готовом продукте на кухне.
Похожая картина в соревновании World Robot Challenge: уборка комнаты в реальной домашней среде рассматривается там как задача с большим разбросом условий и необходимостью безопасно работать рядом с людьми. Команды решали её через адаптацию к множеству нестандартных случаев, а не через один заранее прописанный сценарий. Показательно, что речь идёт о специально подготовленном испытании — и даже там разнообразие среды оказывается главной трудностью.
Почему одной недостающей технологии не хватит
Соблазн объяснить всё просто: не хватает ещё одной модели, ещё одного сенсора, ещё одной ловкой кисти. Проблема в том, что в квартире не одна переменная, а десятки, и меняются они одновременно.
Google DeepMind в материалах по RT-2 отдельно проверяла, как робот справляется с невиданными объектами, фонами и помещениями. Измерялось именно обобщение, а не повторение знакомых действий. Это честный прогресс, но подавать его как доказательство готовности робота к обычной квартире не стоит: обобщение остаётся отдельной исследовательской задачей.
Ещё жёстче звучит вывод из проекта Open X-Embodiment: типичную робототехнику часто приходится обучать отдельно под каждую задачу, модель робота и среду. Изменение одной переменной может потребовать дополнительного обучения или перенастройки. А теперь представим, что переменных сразу много и часть из них появилась минуту назад.
Домашний сценарий — это не один навык, а цепочка: увидеть, понять, спланировать, добраться, взять, перенести, проверить безопасность. Ошибка на любом шаге ломает всю цепочку, и никакая ловкость кистей не спасёт, если робот не понимает, что именно валяется на полу и стоит ли это вообще трогать.
В квартире почти ничего не стандартизировано. Завод можно спроектировать под робота — под его рост, размах, скорость, зоны доступа. А вот массовую перестройку жилья под робота представить сложно: двери, розетки, посуда и привычки у каждой семьи свои. Это, по-моему, самый недооценённый пункт во всей истории с домашними гуманоидами.
Цена ошибки
На заводе сбой чаще всего означает остановку линии или брак — неприятно, но предсказуемо. Дома сбой может привести к повреждению имущества, падению робота или опасному контакту с человеком. Промышленные системы ровно для этого разделены зонами риска и процедурами останова; у жилой квартиры такой границы нет, робот и человек находятся в одном пространстве. Значит, распознавать опасную ситуацию домашняя машина должна до контакта, а не после.
На заводе часть этой работы выполняет конструкция — ограждение, датчик, кнопка. В квартире убрать человека за ограждение невозможно, поэтому системе приходится брать на себя существенно большую часть распознавания рисков. Дети, животные, провода на полу, мягкие вещи — это типы неопределённости, а не статистика аварий: конкретные примеры того, с чем может столкнуться робот, а не подсчёт происшествий.
Где это оставляет домашних гуманоидов
Домашний робот — не заводской робот, которому добавили ловкости и здравого смысла. Это другая задача с другим противником: не деталью, не станком и не браком, а нестандартизированной средой, которая меняется каждый день и никем не спроектирована.
Человеческая форма тут может пригодиться: дверные ручки, выключатели, лестницы и шкафы сделаны под человека, и антропоморфный корпус легче вписывается в такую квартиру. Но форма ещё не делает робота готовым к дому. Нынешняя универсальность таких систем пока заметно уступает нашей способности адаптироваться к бытовым изменениям — и разница здесь не в одной недостающей технологии, а в самой природе дома как среды. Квартира не станет заводом, сколько бы моделей к ней ни прикрутили.