Электромотор с редуктором — очень удобная вещь. Он даёт предсказуемый момент, легко считается в оборотах и не требует компрессора в углу комнаты. Проблема начинается не в самом моторе, а в том, как его усилие доходит до предмета или до человека. Жёсткая передача почти не смягчает ударный импульс и транслирует его обратно в конструкцию: если такой рукой задеть стол, нагрузку почувствует не только стол, но и редуктор, крепление, рама.
Отсюда и странность, которая выглядит как шаг назад. Инженеры снова возятся с сухожилиями, эластичными вставками и мягкими приводами, хотя могли бы просто поставить мотор помощнее. Причина не в любви к биологии как таковой. Копируют не внешний вид человека, а полезные механические свойства: упругость, распределение нагрузки и способность контактировать с миром без лишней жёсткости.
Что даёт упругость между мотором и нагрузкой
Самый простой вариант — поставить упругий элемент в разрыв между мотором и тем, что он двигает. Такая схема называется series elastic actuator, и в ней мотор остаётся обычным электромотором. Меняется передача: сначала усилие проходит через пружину или эластичный элемент, а уже потом попадает в сустав или в рабочий орган.
Эта вставка делает три полезные вещи. Она смягчает ударный импульс, потому что пик нагрузки частично уходит в деформацию упругого элемента. Она облегчает измерение силы: по величине деформации можно судить, с какой силой робот давит на предмет, не ставя отдельный датчик в самый кончик пальца. И она умеет запасать энергию, которую потом можно вернуть.
Здесь важна аккуратность в терминах. Упругий элемент в такой схеме — ещё не искусственная мышца. Внутри может стоять самый обычный мотор-редуктор, и называть всю конструкцию мягкой мышцей только из-за пружины было бы натяжкой. Это промежуточный вариант: жёсткости уже меньше, но до мягкой робототехники ещё далеко.
Мотор, передача, упругий элемент и мышца — это разные вещи
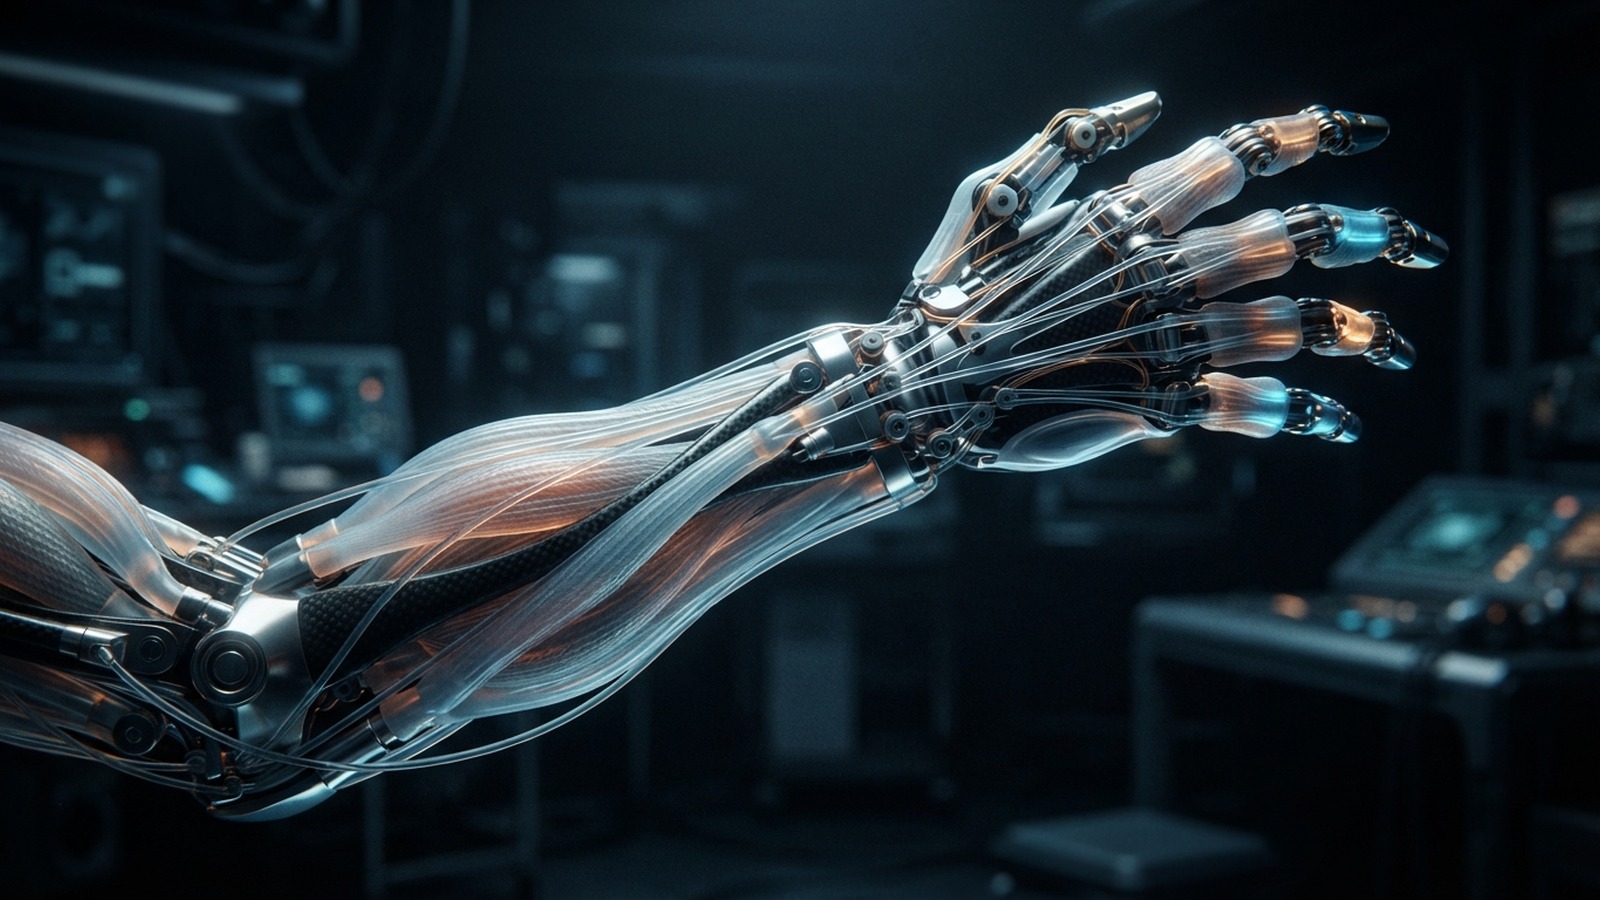
Путаница в этой теме начинается с языка. Мотор — источник движения. Передача — то, что доставляет усилие от мотора к суставу: редуктор, трос, лента, волокно. Упругий элемент — то, что делает эту передачу податливой. Искусственная мышца — привод, который сам меняет форму или длину под действием внешнего стимула: давления воздуха, электрического поля, жидкости.
Разделение кажется занудным ровно до момента, когда начинаются сравнения. Если взять массу самой пневматической мышцы и массу электромотора, пневматика может выглядеть выигрышно. Но мышца не работает сама по себе: ей нужен компрессор, клапаны, трубки и система управления. Считать надо всю цепочку, а не один красивый компонент. То же самое с электрическими приводами: сам материал может быть очень хорош, а вот высоковольтный усилитель и общая системная инфраструктура заметно меняют итоговый баланс.
Сухожилия: мотор уезжает с конечности
Один из самых понятных выигрышей от гибкой передачи — возможность убрать тяжёлый мотор подальше от подвижной части. В сухожильных схемах двигатель крепят на корпусе или ближе к центру масс, а усилие передают тросом, лентой или волокном по направляющим. Конечность при этом становится легче и компактнее, а инерция — меньше.
Рабочий пример такого подхода — мягкие роботизированные шорты WalkON, разработанные для помощи при ходьбе. В опубликованном прототипе два мотора наматывали искусственные сухожилия на катушки, а передача шла по направляющим Bowden к бедру и помогала его сгибанию. Масса устройства составляла 2,93 кг, причём основная часть размещалась около центра масс пользователя. Именно это и есть главный аргумент: мотор никуда не исчез, он просто перестал висеть на самой конечности.
Похожая логика работает и в сухожильных континуум-роботах, где гибкий рабочий орган изгибается за счёт натяжения тросов. В одной из недавних исследовательских работ показана миниатюрная конструкция с единственным управляемым сухожилием, рассчитанная в том числе на работу в ограниченном пространстве и на медицинские сценарии. Это лабораторная разработка, а не серийный инструмент, но принцип тот же: привод отдельно, гибкая передача отдельно, рабочая часть максимально лёгкая.
Пневматика: сила есть, инфраструктура тяжелее мышцы
Пневматические искусственные мышцы, включая конструкции типа McKibben, умеют создавать значительное усилие при небольшой собственной массе. Оплётка, камера, подача воздуха — и относительно лёгкий элемент стягивается, как настоящая мышца. Звучит убедительно, и в ряде задач действительно работает.
Ограничения начинаются за пределами самой мышцы, и их удобнее перечислить, чем описывать прозой:
- нужен компрессор или насос, а это дополнительная инфраструктура;
- нужны трубки и клапаны, которые добавляют потери и усложняют компоновку;
- воздух сжимаем, поэтому точное позиционирование даётся тяжелее;
- проявляется гистерезис: прямая и обратная деформация идут не по одной и той же кривой.
Из этого не следует, что пневматика плохая. Следует другое: сравнивать надо не мышцу с мотором, а систему с системой. Компрессор в этой формуле такой же участник, как редуктор в формуле с электроприводом.
Электрические мягкие приводы
Мягкая мышца не обязательно означает воздух. В прототипе PELE использовались электрокапиллярные мышцы Peano-HASEL, соединённые с суставами через сухожилия. Роботизированная нога получила карбоновый каркас, 3D-печатные суставы и четыре мышечных пакета. Конструкция наглядно показывает, что «мягкое» и «жёсткое» в одном устройстве спокойно уживаются: каркас держит форму, а движение создают эластичные приводы.
Отдельное направление — диэлектрические эластомерные приводы. Это мягкие электрические элементы, которые деформируются под действием электрического поля. У них высокая удельная энергоёмкость и широкая полоса пропускания, то есть они способны реагировать быстро. Но при попытке получить больше силы приходится увеличивать объём привода, и здесь начинается инженерная головная боль: крупный эластомерный элемент трудно встроить в компактную механику, не потеряв в массе.
По-моему, именно в таких местах тема и становится интересной. Красивая физика материала упирается в компоновку и масштабирование — то есть в обычную инженерию, а не в волшебство.
Энергоэффективность не выдаётся вместе с упругостью
Упругий элемент умеет накапливать энергию при торможении или деформации и возвращать её на следующем шаге. Выглядит как бесплатный бонус, но скидка не гарантирована. Выигрыш зависит от того, насколько удачно подобрана жёсткость, в каком режиме работает система, какие потери есть в передаче и что делает алгоритм управления.
Если упругий элемент настроен под один темп движения, а робот работает в другом, экономия легко превращается в перерасход: система будет тратить энергию на раскачку, которую сама же и создала. Именно с этим связаны исследования конструкций вроде multistable series elastic actuators: они посвящены запасанию и возврату упругой энергии, а не гарантируют выигрыш в любом режиме.
И ещё одно уточнение, без которого цифры КПД в таких обсуждениях бесполезны. Эффективность отдельной мышцы и эффективность всей системы — разные числа. Для пневматики в знаменатель попадут компрессор, клапаны и утечки. Для электрогидравлических схем — усилители и насосная часть. Сравнивать один компонент с целым роботом — распространённая, но нечестная операция.
Куда всё сходится
Актуальные обзоры по мягкой робототехнике предлагают удобную рамку: мягкие приводы — аналог мышц, эластичные элементы — аналог сухожилий, жёсткие детали — аналог костей. В этой схеме нет нужды выбирать между мотором и мягкостью. Есть гибрид, где каждая часть отвечает за своё.
Плюсы мягких систем называются прямо: адаптивность и более безопасный контакт. Минусы тоже не скрываются: они проигрывают жёстким конструкциям в скорости, точности и управляемости. Это не приговор, а описание компромисса, который инженеры пока учатся обходить. Заодно стоит помнить, что мягкость материала и мягкость поведения — не одно и то же. Жёсткий робот с грамотно настроенным упругим приводом может вести себя аккуратнее, чем полностью мягкий механизм, которым плохо управляют.
Слова «биомиметический» и Physical AI в этом контексте — обозначение подхода и направления, а не измеренная характеристика. Сами по себе они ничего не доказывают, и подменять ими результат измерений не стоит.
Парадокс из начала статьи так и не рассасывается. Чтобы робот вёл себя аккуратнее рядом с человеком и с хрупкими предметами, ему не обязательно становиться сильнее и жёстче — иногда полезнее стать чуть податливее. Но честная оговорка остаётся: наиболее убедительные результаты пока относятся к прототипам, экзоскелетам, манипуляторам, континуум-роботам и отдельным экспериментальным ногам. Массовой замены мотор-редукторам на рынке нет, и ждать её в ближайший сезон не стоит.