Человек поскользнулся на мокром полу, машинально выставил руку, опёрся, поднялся и пошёл дальше. На это уходят секунды, и событием это не считается: ни в разговоре, ни в дневнике, ни в новостях. Мы вообще редко замечаем, сколько раз за день спасаем себя от падения — подвернувшаяся нога, скользкая плитка, поручень в автобусе. Для гуманоида та же последовательность распадается на десяток отдельных задач, и каждая решается своей инженерией.
Поэтому в лабораториях радуются не плавной походке на видео, а неуклюжему медленному подъёму с пола. По-моему, это честный показатель зрелости машины: важно не то, как она выглядит, когда всё идёт по плану, а то, что она делает, когда план сломался.
Падение — это не одно событие
Со стороны падение выглядит как одно происшествие: было стоящее тело, стало лежащее. Внутри системы это цепочка решений, и провал на любом звене обнуляет остальные. Ниже — упрощённая инженерная модель, а не описание конкретной машины:
- Датчики фиксируют, что равновесие уходит: центр масс смещается, опора ускользает, приводы не вытягивают нагрузку.
- Контроллер решает, можно ли ещё удержаться — перешагнуть, присесть, схватиться, перераспределить вес.
- Если удержаться нельзя, система может остановить движение или попытаться пережить падение с минимальными последствиями. Как именно это делать, зависит от конструкции.
- После остановки система должна понять, в какой позе оказалась: на спине, на животе, на боку, под каким углом висит рука, не зажата ли нога, что под корпусом.
- И только потом — построить движение подъёма. Возвращение к прерванной задаче — отдельный этап, который в упомянутых работах не проверялся.
Каждый пункт — отдельная дисциплина, и универсального рецепта здесь нет. Обнаружение опасного состояния — не то же самое, что безопасная остановка; анализ позы — не то же самое, что подъём. Восстановление позы — задача почти на ощупь: датчики показывают не всё, а часть контактов с полом вообще неочевидна. И этапы часто остаются неполными: система может заметить сбой, но не уметь мягко остановиться; может встать, но не суметь продолжить работу без команды человека.
Отсюда главная развилка. «Робот встал» не значит «робот справился». Встал — значит, решил одну из пяти задач в конкретных условиях, и про остальные четыре это не говорит ничего.
Что показывает ролик и чего он не показывает
Демонстрация и испытание отвечают на разные вопросы. Ролик — на вопрос «может ли вообще». Испытание — на вопрос «как часто и при каких условиях». Разница примерно как между трюком на скейте и статистикой травм на этом трюке: и то и другое полезно, путать не стоит.
В ролике обычно не видно, сколько было дублей и сколько раз робот не встал, упал не туда или его пришлось выключать и поднимать руками. Не видно, что было под ногами: ровный пол лаборатории прощает многое, а плитка, трава, склон и снег — нет. Не видно, участвовал ли оператор. И главное — не видно критерия успеха: «принял вертикальное положение», «простоял десять секунд» и «вернулся к задаче и доработал смену» — это три разных результата.
Честное описание испытания отвечает на эти вопросы заранее: сколько попыток, какие покрытия и уклоны, из каких исходных поз начинали, сколько раз вмешивался человек, что считали успехом, а что — провалом. Без этого остаётся жанр «смотрите, как красиво», а не инженерный результат.
Сама походка, кстати, ничего не измеряет. Плавный шаг не говорит ни о частоте отказов, ни о том, переживут ли приводы удар, ни о способности вернуться к работе после сбоя. Красивая механика — приятный бонус, а не сертификат надёжности. Это не претензия к конкретным компаниям: снимать эффектные ролики нормально. Проблемы начинаются, когда ролик принимают за отчёт.
Урок DARPA: 26 падений из 46 попыток
Исторический пример, который отрезвляет лучше любой аналогии. В анализе финала DARPA Robotics Challenge, опубликованном в 2018 году, авторы приводят такие цифры: 46 испытаний, в 26 из них робот падал. В 25 случаях из этих 26 для восстановления требовался человек.
Границы обозначу сразу: это данные конкретного исследования о конкретной серии испытаний, а не характеристика всех гуманоидов и тем более не приговор современным машинам. Но цифры показывают, где болит: падение — не курьёз, а штатная проблема, которая ломает ход работы и требует людей рядом.
Полезен и контрапункт. В работе команды Университета Карнеги-Меллон описана система, которая заранее оценивала риск потери устойчивости и предупреждала об опасном состоянии. По сообщению авторов, на финале DRC это предупреждение дважды помогло избежать падения Atlas. Инженерная реакция на потерю равновесия не обязана сводиться к героическому подъёму: иногда правильнее вообще не упасть, а остановить движение и удержать машину.
Взрослый взгляд на надёжность выглядит примерно так. Не «робот умеет вставать, значит он крутой», а «робот замечает, что дело идёт к плохому, и выбирает наименее дорогой выход». Иногда этот выход — подъём. Иногда — остановка. Иногда — аккуратно сесть на пол и подождать человека.
HumanUP: как учат вставать
Отдельный пример того, как восстановление превращают из трюка в исследовательскую задачу. В работе HumanUP авторы сразу оговаривают: подъём — не обратное воспроизведение походки. Здесь другие контакты — корпус, колени, локти, кисти касаются земли, и не все эти касания хорошо ощущаются датчиками. Исходная поза неизвестна заранее, поверхность может быть неровной, а зажатая конечность делает половину заготовленных движений бессмысленной.
Обучение построили в два этапа. Сначала система находила траекторию подъёма — грубо, лишь бы получить рабочую последовательность. Потом траекторию дорабатывали, чтобы движение стало плавнее и пригодным для реального робота: резкое движение может потребовать дополнительной проверки безопасности и пригодности для железа.
Проверяли на гуманоиде Unitree G1, в двух ситуациях: подъём из положения на спине и перекат из положения лицом вниз. Покрытий было шесть, среди них бетон, плитка, трава, склон и снег. Для сравнения авторы взяли контроллер производителя: на ровной поверхности он поднимал робота из положения на спине, но на неровностях и склонах испытывал трудности.
Здесь важно не разогнаться в выводах. Это проверка ограниченного набора поз и покрытий, а не доказательство готовности к эксплуатации. Работа не подтверждает универсальную защиту суставов от повреждений — она про управление подъёмом. И она не доказывает, что после подъёма робот сам продолжит работу: проверяли вставание, а не возвращение к задаче. Оценка контроллера производителя тоже относится только к указанным условиям, а не к роботу вообще.
Если убрать оговорки и оставить суть, получится скромная, но важная вещь: подъём перестают считать фокусом и начинают считать измеримой задачей с условиями, повторами и сравнением. Надёжность появляется именно так — не из впечатляющего кадра, а из списка ситуаций, в которых метод проверяли.
Зачем это нужно вне лаборатории
Смысл приземлённый, но его стоит обозначить как ожидание, а не измеренный результат. Надёжное восстановление после сбоя потенциально может уменьшить простои и потребность во вмешательстве человека, однако приведённые исследования этого не измеряли. То же с износом механики и рисками для людей: это разумные предположения, а не цифры из отчёта.
Практический вывод скромнее. Если машина должна работать в сложной среде — с неровным полом, конструкциями вокруг и возможными перебоями связи, — её нужно испытывать именно в таких условиях: на разных покрытиях, при сбоях и с понятными критериями успеха. Испытания DARPA и затевались ради подобных ситуаций, но это исторический пример, а не гарантия для современных гуманоидов.
Граница остаётся: публичные демонстрации идут впереди того, что подтверждено испытаниями. Гуманоиды — направление активное, но делать вид, что они готовы к любой площадке, нельзя. Надёжность набирается годами проверок и списками отказов, а не темпами публикации роликов.
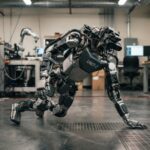
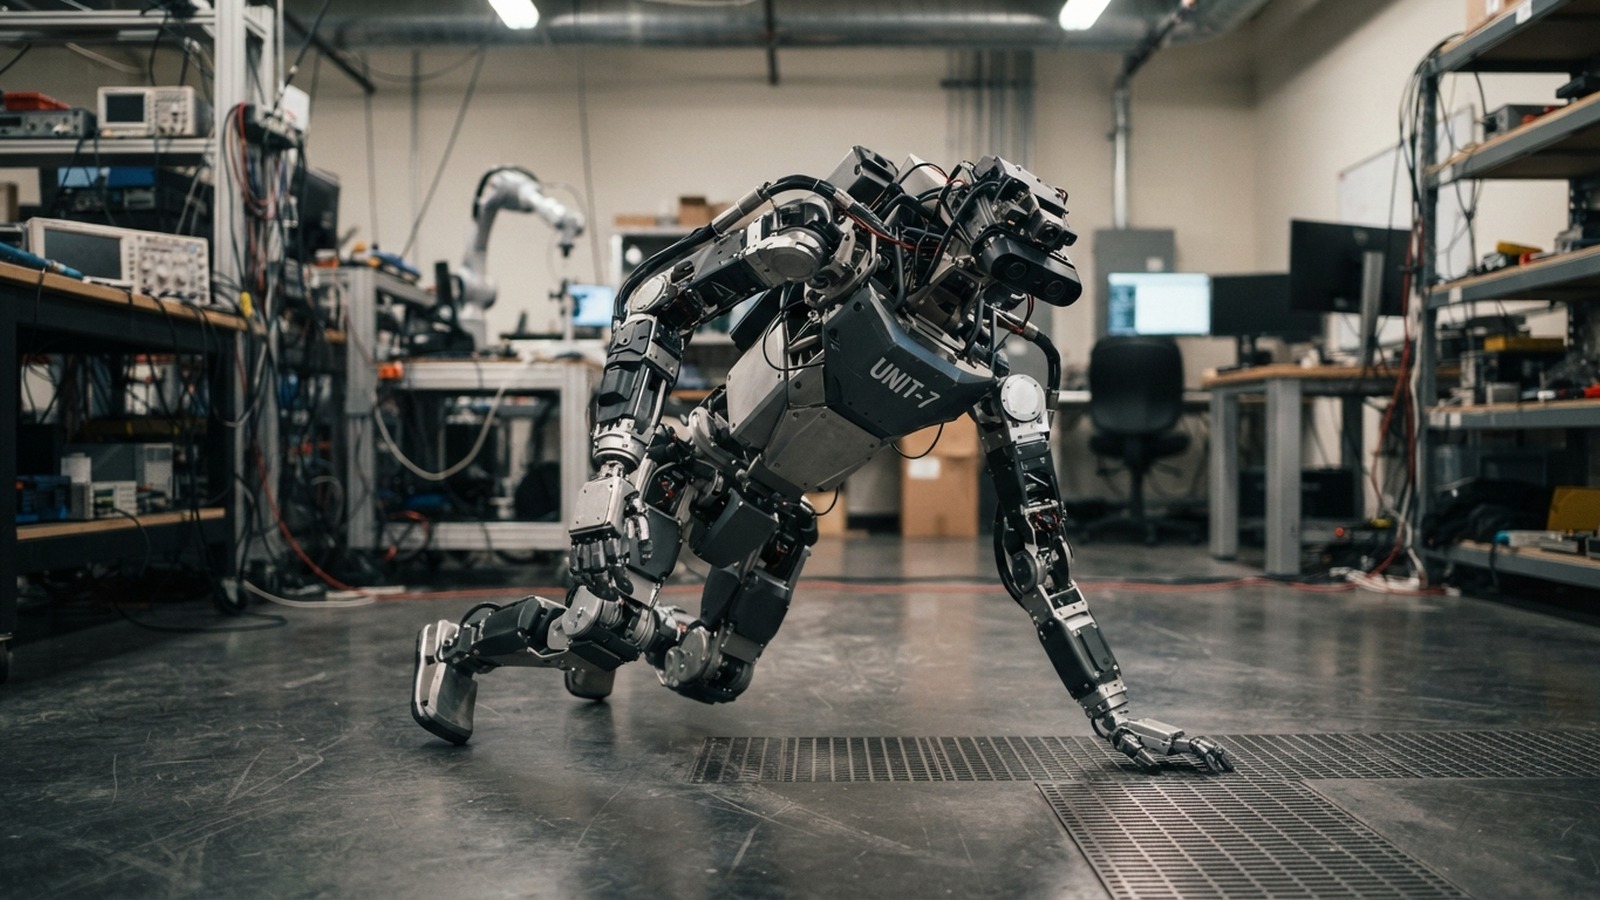
Мне в этой теме интересна как раз скучная сторона. Кадр, где робот медленно, с усилием поднимается с бетона, опираясь рукой, говорит больше, чем отточенный шаг по подиуму: видно, как машина ищет опору, осторожничает с локтем, перекладывает вес. Красоты в этом мало, зато работает именно оно.
Надёжность измеряется не отсутствием падений, а способностью пережить сбой, понять, что произошло, встать и вернуться к делу. Этот неловкий навык, а не плавный шаг в рекламном ролике, отличает инструмент от игрушки.