Робот идёт первым: зачем спасатели отправляют машины в завалы и к реакторам
После обрушения здания или крупного пожара первая задача — понять, что происходит внутри. Но именно внутрь человека отправлять нельзя: конструкции могут рухнуть, температура слишком высокая, дым закрывает обзор, состав воздуха неизвестен. Поэтому первой в таких случаях часто едет небольшая машина с камерой, подсветкой и датчиками, а оператор остаётся снаружи. Смысл не в том, чтобы заменить спасателя, а в том, чтобы человек вошёл позже — подготовленнее и с меньшим риском.
Что на самом деле делает такой робот
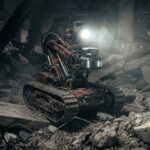
Спасательный робот — не обязательно человекоподобная конструкция с руками и головой. Чаще это компактная платформа на гусеницах или колёсах, на которую навешивают полезную нагрузку: камера даёт картинку, подсветка помогает в темноте, тепловизионный канал показывает температуру, газоанализаторы и дозиметры измеряют опасные факторы. Иногда добавляют манипулятор, чтобы приподнять обломок или дотянуться до предмета.
Национальный институт стандартов и технологий США перечисляет среди задач аварийных роботов поиск людей в разрушенных зданиях, оценку пожаров и промышленных аварий, сбор сведений о химических, биологических и радиологических угрозах. Смысл один: работать с безопасного расстояния. При этом робот не «видит сквозь бетон» и не «чует человека через стену» — он передаёт изображение и измерения из тех мест, куда иначе пришлось бы лезть человеку.
На мой взгляд, главный продукт такой машины — не движение, а информация. Робот может проехать десять метров по обломкам и не сделать ничего героического. Но если после этих метров оператор понимает, где есть проход, насколько горячо в помещении и чем дышит человек внутри, задача уже сильно меняется. Эффектный внешний вид здесь вторичен: ценность в том, что решение принимают, не отправляя людей в слепую зону.
«Фукусима-1»: осмотр вместо подвига
Самый понятный пример — работы на АЭС «Фукусима-1» после аварии. Компания TEPCO применяла дистанционно управляемые аппараты для визуального осмотра и измерений радиации, температуры, влажности и содержания кислорода. В 2015 году небольшой робот с камерой и подсветкой обследовал участок возле люка защитной оболочки третьего энергоблока. Ему предстояло пройти узкое место и преодолеть перепады высотой до 50 мм.
Истории про спасение конкретного человека в этом эпизоде нет. Есть более прозаическая, но важная вещь: осмотр зоны, где надолго находиться нельзя. Робот передаёт картинку и параметры среды, а специалисты решают, что делать дальше. На площадке применялись разные машины: PackBot и FRIGO-MA использовались для осмотра и освещения, а Quince 2 рассматривался как резервный вариант связи и поддержки. Универсального робота, который закрывает всё сразу, не было.
Именно поэтому «Фукусима-1» — пример не силы техники, а её дисциплины. Машина делает узкую работу: проходит, смотрит, измеряет, возвращается или остаётся там, где человеку быть нельзя. Если сделать из этого вывод «роботы заменяют людей в радиации», получится красивая, но неверная картинка. Люди по-прежнему ставят задачу, управляют аппаратом и разбираются в полученных данных.
Тяжёлая машина на завалах
Другой полюс — крупная техника для разбора завалов. В Японии создавали робота T-52 Enryu: большую гусеничную машину с манипуляторами, предназначенную для работ на местах землетрясений. Он должен был разбирать крупные элементы обломков и помогать добираться до пострадавших. Проект разрабатывался совместно с пожарной службой Китакюсю, Национальным исследовательским институтом пожарной безопасности Японии и Киотским университетом.
Здесь важно не перепутать описание проекта с массовой практикой. T-52 Enryu — не доказательство того, что каждая пожарная часть располагает тяжёлым роботом. Это пример инженерной логики: если обломки крупные и тяжёлые, нужна не маленькая камера на колёсах, а машина с тягой, устойчивостью и манипуляторами. Малый аппарат удобнее в узком проходе, тяжёлый — там, где нужно двигать и держать.
В спасательной робототехнике нет смысла гнаться за человеческим лицом и мимикой. На завале важнее проходимость, связь, обзор и понятное управление. Человекоподобность, которая бывает уместна в сервисных сюжетах, здесь чаще мешает: на мой взгляд, она добавляет лишнюю сложность конструкции, но не помогает быстрее найти проход среди бетона. Робот для опасной среды должен выглядеть как инструмент, а не как участник презентации.
Где это ломается
Одно из главных ограничений спасательного робота — не гусеницы и не камера, а связь. Бетон, металлические конструкции, подземные помещения, поглощение и помехи снижают дальность и надёжность канала. NIST отдельно испытывает такие машины при ослабленном радиосигнале, потому что в реальном завале идеальной связи не бывает. Если оператор теряет картинку или управление, робот превращается в дорогой кусок металла в опасной зоне.
Дальше идут заряд батарей, проходимость, качество изображения и навык оператора. Даже хорошая машина зависит от того, сколько она может работать без подзарядки, как ведёт себя на неровном грунте и насколько понятен её интерфейс. В документах NIST учитываются надёжность, безопасность, ремонтопригодность и способность выдержать долгую смену. Это звучит скучнее, чем видео с роботом, ползущим по обломкам, но именно там видна реальная пригодность.
С автономностью тоже не стоит спешить. В сложных завалах решение чаще принимает человек, а машина выполняет отдельные функции: едет, смотрит, измеряет, картографирует. Программа DARPA Subterranean Challenge была посвящена как раз тоннелям, пещерам и разрушенной городской среде, где роботы должны были картографировать пространство, обследовать его и искать объекты. Но это испытательная программа и соревнования, а не подтверждение того, что автономный робот готов к любой реальной чрезвычайной ситуации.
Отсюда три распространённых преувеличения: «робот заменит спасателя», «робот сам найдёт всех пострадавших», «маленький робот всегда лучше крупного». На практике всё зависит от задачи. Где-то нужен компактный аппарат для щели в бетоне, где-то — тяжёлая машина с манипулятором. Поиск людей в завалах — не одна технология, а набор разных инструментов и процедур.
Как их проверяют
Спасательных роботов оценивают не по красоте демонстрационного видео, а по измеримым задачам. NIST и Министерство внутренней безопасности США разрабатывают методы проверки скорости, проходимости, работы манипуляторов, дальности и устойчивости связи, датчиков, выносливости и удобства управления. Смысл в том, чтобы сравнивать машины по конкретной работе: проехать по завалу, передать изображение, обнаружить опасный фактор, доставить полезную нагрузку.
Такой подход полезен и покупателю, и спасателю. Он заставляет отличать прототип от серийного инструмента, а удачное испытание — от готовности к повседневной работе. Если робот хорошо проходит полигон, это ещё не значит, что он так же уверенно поведёт себя в реальном подвале с водой, паром и обломками. Но без полигона сравнивать вообще нечего, кроме рекламных обещаний.
В опасной среде полезность робота измеряется снижением риска для человека. Он может проехать первым, посмотреть, измерить и передать данные. Он не гарантирует спасения и не отменяет спасателя: его возможности заканчиваются там, где заканчиваются связь, заряд и понятная задача. Но на этапе первичного осмотра человеку не приходится первым входить в опасную зону — и это уже немало.