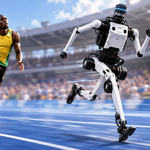
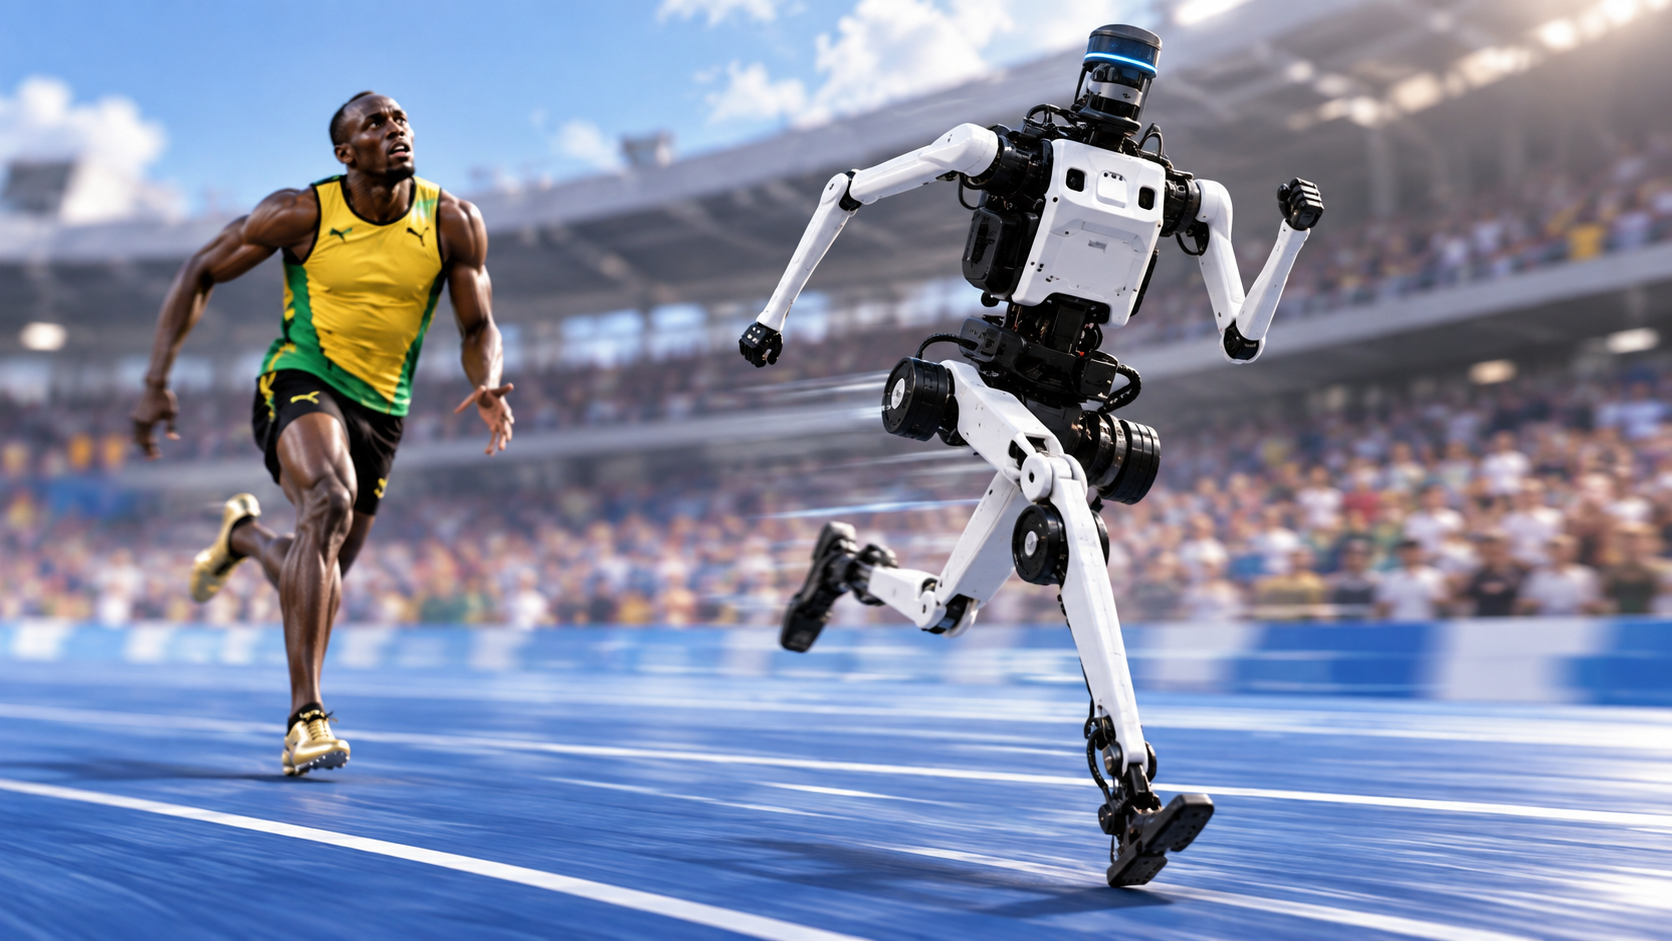
Усэйн Болт пробежал стометровку за 9,58 секунды.
Этот рекорд держится с 2009 года.
В конце августа китайский гуманоидный робот Tiangong Ultra преодолел те же сто метров за 8,64 секунды.
На первый взгляд можно начинать паниковать.
Всё. Машины уже быстрее людей. Осталось дождаться, когда они научатся думать лучше нас, и можно аккуратно складывать человечество в коробку с надписью «устаревшая технология».
Но есть одна замечательная деталь.
После финиша Tiangong не смог нормально остановиться и врезался в защитную конструкцию.
В некоторых заездах роботы падали, разлетались на детали, а после одного столкновения персоналу пришлось тушить небольшое возгорание.
И вот это, пожалуй, гораздо лучше показывает нынешнее состояние гуманоидной робототехники, чем сама цифра 8,64.
Потому что очень быстро бежать по прямой мы робота уже научили.
Теперь осталось научить его всему остальному.
За год он ускорился больше чем в два раза
В 2025 году тот же Tiangong Ultra выиграл стометровку на первых Всемирных играх гуманоидных роботов.
Результат — 21,50 секунды.
Для двуногой машины это уже было впечатляюще, но соревноваться с профессиональным человеком было ещё смешно.
Прошёл год.
На следующих играх Tiangong сначала пробежал сто метров за 9,39.
Потом — за 8,86.
А в финале — за 8,64.
То есть робот буквально за несколько дней соревнований трижды улучшил собственный результат.
Средняя скорость на дистанции приблизилась к 42 километрам в час.
И здесь никакой скидки на «ну это же робот» уже не требуется.
Он действительно двигался очень быстро.
Причём для двуногой машины высокая скорость — задача намного сложнее, чем кажется.
Когда автомобиль ускоряется, четыре колеса всё равно остаются на земле.
Бегущий человек или гуманоид значительную часть каждого шага вообще находится в воздухе. Нужно постоянно рассчитывать положение тела, движение ног, инерцию, контакт с поверхностью и не падать после каждого толчка.
Чем выше скорость, тем меньше времени на исправление ошибки.
Поэтому результат Tiangong — не цирковой трюк.
Это серьёзный инженерный успех.
Просто не совсем тот, который кажется из заголовка.
С Болтом сравнение всё-таки немного хитрое
Человек и робот бежали совершенно по-разному.
Болт стартовал из низких стартовых колодок и должен был реагировать на выстрел стартера.
Tiangong начинал стоя.
У него значительно короче шаг, зато ноги работают с огромной частотой.
Он не копирует биомеханику человека один к одному.
И самое главное: это не официальный легкоатлетический забег, сертифицированный по правилам World Athletics.
Поэтому фраза «робот побил мировой рекорд Усэйна Болта» хороша для заголовка, но технически правильнее сказать:
гуманоид преодолел 100 метров быстрее времени человеческого мирового рекорда.
Что, если честно, всё равно довольно впечатляет.
Особенно если вспомнить, как выглядели ходячие роботы ещё десять лет назад.
Тогда видео, где машина просто проходит по неровной поверхности и не валится мордой в пол, собирало миллионы просмотров.
Теперь мы обсуждаем, достаточно ли честно сравнивать её с самым быстрым человеком в истории.
Прогресс заметный.
Но почему тогда он не умеет остановиться?
Потому что бежать и понимать окружающий мир — совершенно разные задачи.
Чтобы выиграть стометровку, среда максимально упрощена.
Перед роботом ровная дорожка.
Направление известно.
Финиш известен.
Задача известна заранее:
двигаться вперёд максимально быстро.
Можно месяцами оптимизировать именно этот навык.
Инженеры подбирают форму шага, регулируют работу суставов, облегчают конструкцию, повышают мощность приводов, настраивают баланс.
Это очень сложная задача.
Но узкая.
А теперь вместо стадиона поставим того же робота на склад.
Перед ним тележка.
Справа идёт человек.
Слева внезапно открывается дверь.
На полу лежит коробка.
Кто-то бросил куртку.
Рабочий говорит:
— Отнеси эту деталь на третий участок, а по дороге забери пустой контейнер.
Вот здесь начинается совсем другая робототехника.
Человек делает сотни вещей, даже не замечая этого
Представим обычного рабочего склада.
Он идёт по проходу.
Одновременно видит людей.
Понимает, куда они движутся.
Не сталкивается с погрузчиком.
Замечает лужу.
Переступает через провод.
На ходу поправляет коробку, потому что она начала выскальзывать.
Слышит окрик сзади.
Поворачивается.
Меняет маршрут.
И ещё разговаривает с коллегой.
Никакого восторга это обычно не вызывает.
Человек просто идёт по складу.
Для робота каждый пункт этого списка — отдельная сложнейшая исследовательская задача.
Нужно распознать объект.
Понять его положение в пространстве.
Оценить движение.
Предсказать, что произойдёт через секунду.
Выбрать действие.
Сохранить равновесие.
И сделать всё это достаточно быстро, чтобы решение не устарело раньше, чем машина начнёт двигаться.
Вот почему скорость ног ещё не делает рабочего.
В робототехнике появился новый термин: Physical AI
Последние годы мы в основном наблюдали за интеллектом, который живёт внутри компьютера.
ChatGPT пишет текст.
Claude анализирует документы.
Нейросети генерируют изображения, программируют, ищут информацию.
Ошиблась модель — в худшем случае вы получите ерунду на экране.
У физического ИИ всё немного веселее.
Он существует в реальном мире.
Ошибка в один метр означает, что робот врезался в шкаф.
Ошибка в силе захвата — разбитая чашка.
Ошибка в определении человека — уже совсем неприятная история.
Поэтому Physical AI требует соединить сразу несколько вещей:
зрение + понимание среды + планирование + движение + контроль тела + реакцию на неожиданность.
И всё это должно работать одновременно.
Бежать 8,64 секунды можно почти без высокоуровневого интеллекта.
Работать восемь часов рядом с человеком — нельзя.
Пекинские игры как раз хорошо это показали
На вторые Всемирные игры гуманоидных роботов приехали больше двух тысяч машин из сотен команд.
И это уже были не только забеги, футбол и эффектные драки железных человечков.
Организаторы сильно расширили прикладную часть соревнований.
Роботы работали в имитации гостиниц.
На производстве.
В магазинах.
В логистике.
В бытовых сценариях.
Одному нужно было взять продукт щипцами, положить его в микроволновку и включить таймер.
Звучит несколько менее впечатляюще, чем «обогнал Болта».
Но для настоящей экономики эта задача гораздо интереснее.
Потому что бегущего робота никто покупать не станет.
А машину, способную самостоятельно обслуживать склад или производственную линию восемь часов подряд, купят очень многие.
И внезапно оказывается, что микроволновка пока сложнее стометровки.
Именно поэтому роботам устраивают спортивные соревнования
Можно спросить: какой вообще промышленный смысл в том, чтобы учить робота бегать, прыгать в длину и заниматься гимнастикой?
Он что, потом на заводе будет перепрыгивать через станки?
Надеюсь, нет.
Спорт здесь работает примерно как Formula 1 для автомобилей.
Мало кому нужен семейный автомобиль, способный проходить поворот на скорости 250 километров в час.
Но технологии, созданные ради экстремальных режимов, потом постепенно переходят в обычные машины.
Для гуманоидов бег проверяет мощность приводов.
Баланс.
Скорость управления.
Теплоотвод.
Прочность конструкции.
Координацию суставов.
Способность системы постоянно удерживать тело возле границы падения.
Глава команды Tiangong прямо говорит: цель подобных упражнений не установить спортивный рекорд ради медали.
Задача — добиться универсальной мобильности.
Чтобы робот мог пройти везде, где проходит человек.
Вот это уже промышленно интересно.
Но тело развивается быстрее мозга
И здесь современная робототехника столкнулась с любопытной проблемой.
Механическая часть гуманоидов за последние несколько лет рванула невероятно быстро.
Роботы бегают.
Прыгают.
Танцуют.
Делают сальто.
Поднимаются по лестницам.
Встают после падения.
Некоторые движения уже выглядят почти пугающе естественно.
А вот общий интеллект физического робота заметно отстаёт.
Есть хорошая аналогия.
Представьте великолепного спортсмена, который физически способен пробежать стометровку быстрее Болта.
Но если попросить его:
— Возьми синюю коробку со второго стеллажа, отнеси Маше, только сначала подожди, пока погрузчик проедет,
он остановится.
Потому что не понял фразу.
Или понял коробку.
Но не знает, кто такая Маша.
Или знает Машу, но не умеет предсказать движение погрузчика.
Примерно на этой стадии находятся многие современные гуманоиды.
Тело уже впечатляет.
Мозг пока догоняет.
Причём реальный мир специально старается всё испортить
Лаборатория удобна.
Там можно заранее определить освещение.
Расположение предметов.
Высоту стола.
Размер коробки.
Траекторию движения.
Производство менее вежливое.
Кто-то переставил контейнер.
Деталь лежит боком.
Освещение изменилось.
Пол испачкан.
Рабочий вошёл не с той стороны.
Вместо привычной коробки поставщик прислал новую упаковку.
Для человека это мелочи.
Для робота распределение данных внезапно изменилось.
И поведение, которое вчера работало в 99 случаях из ста, начинает ломаться.
Поэтому показатель, который производители роботов обсуждают всё чаще, — не максимальная скорость.
А надёжность выполнения длинной последовательности действий.
Не один раз взять коробку.
А тысячу раз.
Не открыть одну знакомую дверь.
А открывать разные двери.
Не проработать пять минут перед камерой.
А смену.
И здесь появляется настоящая гонка
Китай очень агрессивно развивает именно гуманоидную робототехнику.
Причина довольно прагматичная.
У страны огромная промышленная база.
Миллионы производственных рабочих мест.
Стареющее население.
И колоссальная цепочка поставщиков электродвигателей, редукторов, батарей, сенсоров и электроники.
Проще говоря, если кто-то собирается научиться массово производить механических рабочих, Китай находится в очень удобной позиции.
Некоторые гуманоиды уже проходят испытания на реальных производствах.
Tiangong тоже начали тестировать на простых индустриальных задачах, например перемещении коробок.
Но сами разработчики признают: между эффектным рекордом и универсальным работником ещё огромная дистанция.
Особенно плохо машины пока справляются с непредсказуемостью.
А непредсказуемость — это практически второе название реального мира.
Возможно, мы слишком долго смотрели не на тот показатель
Мы любим рекорды.
Самый быстрый робот.
Самый сильный.
Самый высокий прыжок.
Самое красивое сальто.
Такие видео идеально расходятся по соцсетям.
Но настоящий перелом произойдёт гораздо менее эффектно.
Когда робот не поставит очередной мировой рекорд.
А однажды утром придёт на склад.
Получит список задач.
Отработает восемь часов.
Не упадёт.
Не сломает оборудование.
Не врежется в коллегу.
Сам зарядится.
И завтра повторит всё снова.
Вот тогда начнётся настоящая революция Physical AI.
А пока Tiangong действительно быстрее Усэйна Болта.
Просто Усэйн Болт после финиша умеет остановиться, заметить стоящего перед ним человека, обойти его, взять бутылку воды и ответить журналисту на вопрос.
И выясняется, что для робота последние четыре действия сегодня могут оказаться сложнее первых ста метров.