Допустим, автомобиль без водителя уверенно проходит длинный маршрут: широкие улицы, понятные полосы, светофоры, предсказуемые повороты. Тысяча километров позади, система ни разу не потребовала вмешательства человека. А потом машина сворачивает на парковку торгового центра и сбрасывает скорость до скорости пешехода.
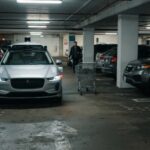
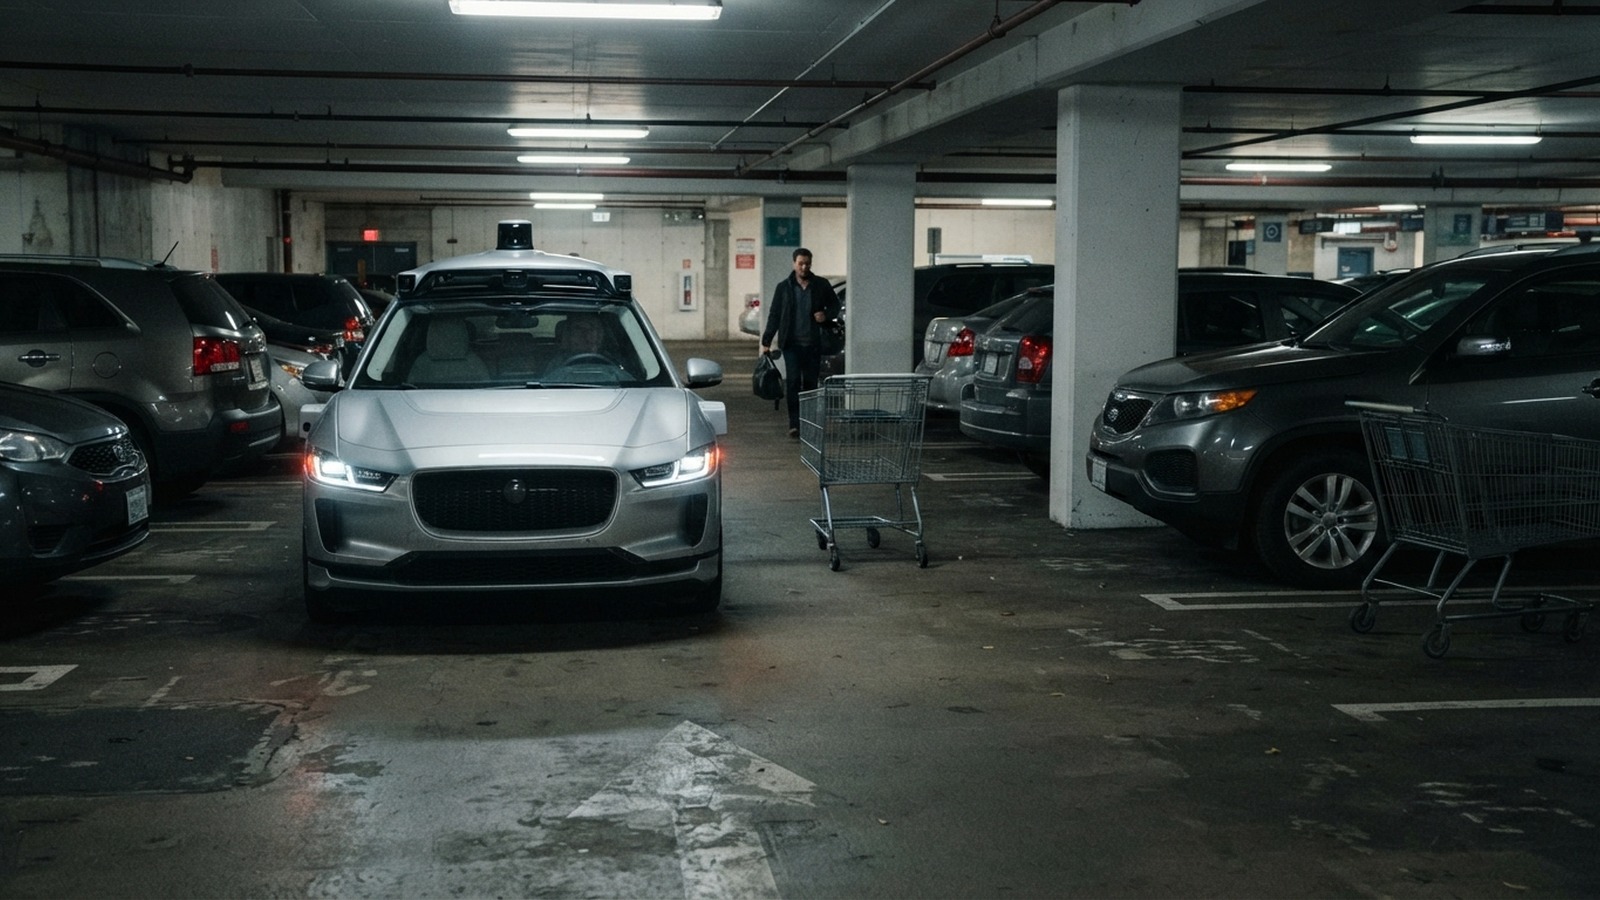
Сцена условная, это иллюстрация, а не отчёт об испытаниях. Но она хорошо передаёт суть. На парковке одна линия разметки закрыта припаркованным автомобилем, вторая почти стёрлась, рядом брошена тележка, а из-за фургона в любой момент может выйти человек. И машина, которая только что держала девяносто километров в час в плотном потоке, осторожно замирает перед пустым, казалось бы, проездом.
Вопрос не в том, что беспилотники «не умеют парковаться». Вопрос в другом: большой пробег говорит о зрелости системы в определённых условиях и почти ничего не говорит о её универсальности. Тысяча километров и тесная парковка — два разных экзамена, и второй иногда оказывается труднее первого.
Область эксплуатации: где машину вообще учили ездить
В документах регуляторов есть сухое словосочетание — operational design domain, сокращённо ODD. По-русски его обычно передают как «область эксплуатации»: набор условий, для которых систему проектировали и проверяли. Туда входит тип дороги, география, диапазон скоростей, освещение, погода и другие заданные условия. Условия за пределами этого описания не входят в заявленную и проверенную область работы системы.
Отсюда важная деталь: у разных функций одного и того же автомобиля могут быть разные области эксплуатации. Движение по магистрали с автопилотом и автоматическая парковка — по сути два разных продукта с двумя разными наборами разрешённых условий, даже если они живут в одном кузове и управляются одним экраном.
Разработчики не скрывают, что часть работы делается заранее. Waymo, например, описывает предварительное картографирование улиц: перекрёстков, знаков, бордюров, пешеходных переходов — до того, как машины начинают там работать. Это не читерство и не обман, это разумная инженерия. Но это же объясняет, почему впечатляющий пробег накапливается внутри знакомого, заранее изученного сценария. Километры растут там, где система уже уверена в себе.
Что значит «увидеть»: разметка, тени, отражения
Удобно разложить работу беспилотника на три шага: увидеть, понять намерение окружающих, выбрать безопасное действие. Парковка проверяет все три по очереди, и начинается всё с первого.
Парковка — не «медленная дорога». Это среда с другой логикой. Здесь часто нет однозначной структуры: линии разметки стёрты, закрыты машинами, тележками, снегом, грязью или тенью от дерева. Часть видимых линий относится к соседнему месту, часть — к старой схеме, которую когда-то нанесли и забыли. Исследования по распознаванию дорожной разметки отдельно отмечают, что линии регулярно перекрываются движущимися объектами, тенями и бликами. Машине нужно не просто найти линии на картинке, а понять, какие из них действующие и куда они ведут.
С отражениями та же история, только чуть тоньше. Блестящий кузов, стекло или другая отражающая поверхность могут дать ложный визуальный контур и испортить измерение расстояния. Лабораторные эксперименты с сенсорами автономных автомобилей показывают, что поверхности с плохими отражающими свойствами заметно ухудшают дальномерные измерения, причём для разных датчиков эффект разный: в одном из таких экспериментов радар и камеры глубины оказались устойчивее лидара. Это не приговор и не гарантированная ошибка — это фактор риска, который зависит от набора сенсоров и программной обработки.
Именно поэтому корректная формулировка — не «машина видит всё», а «машина сводит несколько несовершенных картинок в одну рабочую гипотезу». Система сопоставляет данные камер, лидара и радара, которые по-разному реагируют на сложные поверхности. Смысл объединения в том, чтобы опираться не на один источник, а на несколько.
Что значит «понять»: пешеход за фургоном
Второй шаг сложнее первого, потому что требует не распознавания, а предсказания. Человек частично скрыт припаркованным автомобилем или рекламной конструкцией. Система видит фрагмент фигуры — и должна оценить не только положение и скорость, но и вероятность того, что этот человек шагнёт именно на её траекторию. Работы по оценке рисков при частичной видимости пешеходов описывают ровно эту задачу: объект виден плохо, а решение принимать надо сейчас.
На трассе поведение участников предсказуемо хотя бы в общих чертах: все едут в одном направлении с сопоставимой скоростью, резкие броски в сторону — редкость. На парковке люди ходят как хотят и без разметки, выходят из-за машин, останавливаются, разворачиваются, идут спиной вперёд с тележкой. Формально это те же пешеходы, что и на переходе. Фактически — гораздо менее предсказуемая толпа.
Тут стоит оговориться: из описанной сложности не следует, что конкретная машина обязательно ошибётся. Из неё следует только то, что задача объективно тяжелее, чем движение по прямой с понятными правилами, и что проверять систему нужно именно на таких сценах, а не только на общем километраже.
Что значит «решить»: остановка как нормальный исход
Третий шаг — выбор действия. И здесь есть деталь, которая обычному человеку кажется странной: правильным решением иногда является остановка.
В рекомендациях регуляторов это описано как переход к минимально рискованному состоянию. Если система выходит за границы своей области эксплуатации, если данных не хватает или безопасную траекторию подтвердить не удаётся, она должна не угадывать, а аккуратно завершить манёвр — в идеале вне активной полосы движения — либо, если конструкция это предусматривает, передать управление человеку. Такая остановка выглядит как растерянность, а по сути является предусмотренным поведением.
По-моему, это одна из самых недооценённых идей во всей теме. Мы привыкли оценивать технику по тому, как лихо она справляется, а не по тому, умеет ли она вовремя признать границу своих возможностей. Машина, которая в неясной ситуации сбавила ход и встала, раздражает водителя позади. Машина, которая в неясной ситуации решила «проскочить», раздражает уже совсем других людей и по другим причинам.
Важная оговорка: реализация такого поведения зависит от конкретной системы, и рекомендация регулятора — не гарантия, что все разработчики сделали одинаково. Но логика именно такая.
Почему пробег — плохая единица измерения
Километры удобны для отчётов и неудобны для понимания. Они измеряют длину маршрута, а сложность определяется разнообразием ситуаций. Тысяча километров по одному и тому же типу дороги в ясную погоду даст гораздо меньше полезной информации, чем сотня километров по городу, где постоянно случается что-то нестандартное.
Показательнее смотреть не на общий пробег, а на покрытие сценариев. Waymo, например, описывает тестирование по конкретным ситуациям: внезапное появление объектов, закрытые участки обзора, временные перекрытия, пешеходы, велосипедисты. Для оценки используются реальные поездки, данные полигонов и симуляции. Смысл в том, чтобы перебрать как можно больше редких комбинаций, а не намотать побольше ровных километров.
И ещё одна путаница, которую стоит снять. Автомобиль с удержанием полосы и адаптивным круиз-контролем — не беспилотник. Регуляторы разделяют системы уровня 2, где водитель обязан постоянно следить за дорогой и быть готовым вмешаться, и автоматизированные системы вождения уровней 3–5. При уровне 2 человек остаётся водителем, даже если педали он трогает редко. В системах уровней 3–5 роль человека и порядок передачи управления зависят от конкретного уровня и конкретной системы. Это разные вещи, и смешивать их в разговоре о «беспилотниках» означает спорить о разных продуктах.
Что из этого следует
Большой пробег стоит читать как «система освоила этот сценарий», а не как «система умеет всё». Полезнее смотреть не на цифру километров, а на три других вещи: где именно разрешена работа, какие условия перечислены в описании, и что происходит, когда условия заканчиваются. Ответ на последний вопрос — самый интересный, потому что именно он показывает, насколько разработчик честен с собственной техникой.
Парковка в этом смысле хороший индикатор. Она не требует скорости и героизма, зато требует разобраться в неоднозначной картинке, предугадать чужое намерение и вовремя признать, что уверенности не хватает. Умение остановиться — часть надёжности, а не её отсутствие. Просто эта часть плохо помещается в рекламный ролик и очень хорошо — в обычный двор, где разметку давно затёрли, а тележка опять стоит не там.