Робот в трубе без GPS: как он находит дорогу обратно
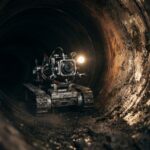
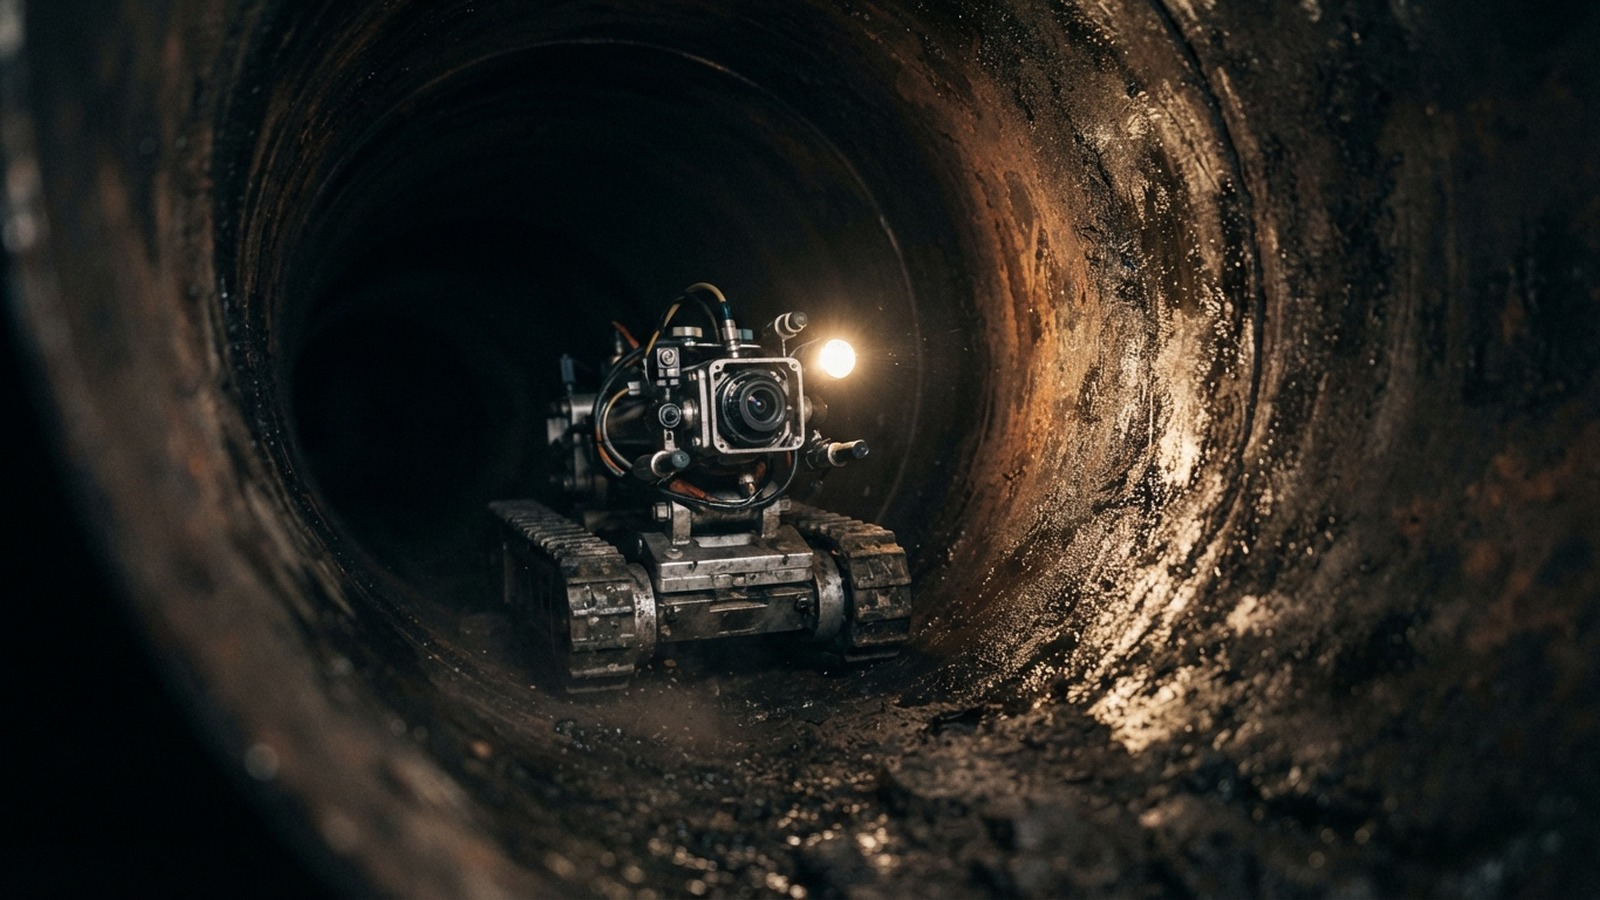
Во дворе открыт люк, рядом стоит фургон с катушкой троса, на борту — монитор, в трубу уходит кабель. Так обычно представляют себе типовую сцену инспекции подземных коммуникаций: небольшой колёсный аппарат с камерой уезжает в темноту, где нет ни спутникового сигнала, ни мобильной связи. Первый вопрос, который возникает при взгляде на эту картину, звучит логично: а как он оттуда выберется?
Отсутствие GPS обычно принимают за признак автономности, и это главная путаница вокруг темы. Спутниковая навигация и самостоятельность — разные вещи. Аппарат может прекрасно работать там, где не ловит ни один спутник, и при этом оставаться полностью зависимым от оператора, кабеля и заранее выбранного маршрута. Чтобы разобраться, полезно развести три задачи, которые в разговоре постоянно слипаются в одну: кто рулит, кто считает положение и кто отвечает за возврат.
- управление — кто даёт команды на движение;
- определение положения — откуда система знает, сколько проехала и где свернула;
- возврат — как аппарат оказывается снаружи.
В трубе эти три вещи решаются по-разному, и именно из их сочетания складывается то, что на презентациях называют навигацией инспекционного робота.
Труба — не лабиринт, а пройденный коридор
Городская сеть улиц даёт десятки вариантов проезда. В пределах одного обследуемого участка труба — это коридор с возможными ответвлениями, а не сетка перекрёстков. Поэтому задача «найти дорогу обратно» внутри трубы обычно сводится к возвращению по тому же коридору, в котором аппарат уже был.
Отсюда практический вывод для кабельных инспекционных систем: возврат — это не самостоятельный поиск выхода, а движение назад по пройденной трассе. Аппарат разворачивает колёса или просто едет задним ходом, а связь с входом остаётся. Схема менее эффектная, чем «робот сам выбрался из глубины», зато предсказуемая и не требует от машины понимания окружающего мира.
Кабель: связь, питание и сопротивление
Кабель в такой системе решает несколько задач, но не отменяет остальные. В инспекционных системах для подземных и промышленных труб аппарат нередко соединён с внешним блоком кабелем-тросом, по которому идут команды и видеосигнал, а иногда и питание. В отчёте PHMSA, где рассматривалась платформа для инспекции пластиковых газовых труб, кабельный вариант связи между оператором и роботом выбран как основной.
Кабель даёт и грубую координату. Если система знает, сколько троса размотано, у оператора появляется приблизительная оценка расстояния от входа до аппарата. В исследованиях канализационной инспекции длину выпущенного троса использовали как исходную оценку пройденного пути, которую потом уточняли другими средствами. Именно как исходную: трос провисает, тянется с запасом, цепляется за стенки и неровности, поэтому его длина — не точная координата, а подсказка.
У этой медали есть вторая сторона, о которой обычно говорят реже. Кабель — это вес, трение и риск зацепиться на повороте. В конструкции исследовательского робота SPIINE, который делали в Sandia National Laboratories, отдельно рассчитывали тягу: машине нужно преодолевать не только неровности трубы, но и сопротивление собственного кабеля. Речь там шла о прототипе для труб внутренним диаметром 53 мм, с крутыми поворотами и кабелем длиной не менее 110 метров. Это характеристики конкретной разработки, и переносить их на всю отрасль нельзя — но логика понятна: чем длиннее трос, тем тяжелее ехать. И сам по себе кабель робота не вытаскивает.
Что робот считает сам
Второй слой навигации — собственная математика аппарата. Первый её инструмент — одометрия. Колёсные энкодеры фиксируют, сколько оборотов сделали ведущие или измерительные колёса, и по этому значению система оценивает пройденную дистанцию. Просто и работает без всякой связи с внешним миром.
Проблема в том, что колесо — не эталон длины. На грязной или мокрой стенке оно проскальзывает, на неровностях прижим меняется, и расчёт начинает «врать». Поэтому одометрию почти никогда не используют как единственный источник: она даёт оценку пути, а не абсолютное положение.
Второй инструмент — инерциальный блок, то есть акселерометры и гироскопы. Он чувствует повороты, наклоны, подъёмы и спуски, помогая восстановить форму маршрута: где аппарат ушёл вправо, где начал подниматься, где прошёл через изгиб. Слабое место тоже известно — накопление ошибки. Небольшая погрешность измерений со временем превращается в заметное расхождение, и без периодической коррекции расчётная позиция уезжает от реальной.
По отдельности ни один из методов не отвечает надёжно на вопрос «где я», поэтому в инженерных системах их объединяют: одометрию, инерциальные данные и то, что видит камера. В одной из публикаций по трубопроводной робототехнике как раз описан такой подход — слияние показаний нескольких датчиков с распознаванием особенностей самой трубы. Это исследовательская разработка, а не массовый стандарт, и выдавать её за готовое решение для любой канализации не стоит.
Ориентиры на стенках вместо карты
Внутри трубы мало визуальных примет, но они есть и повторяются: сварные швы, стыки секций, изгибы, ответвления, люки. Если аппарат умеет их замечать и сопоставлять с показаниями датчиков, накопленная ошибка частично компенсируется, а найденный дефект привязывается к конкретному участку трубы. Это уже не карта местности, а привязка к признакам самой инфраструктуры.
Тут важно не переоценить камеру. В тёмной, мокрой и однообразной трубе визуальная навигация объективно сложна: картинка бедная, освещение меняется, часть кадра занимают муть и блики. Сама по себе камера надёжную карту не строит — она работает в связке с остальными датчиками и с человеком, который смотрит на экран.
Как возврат выглядит на практике
Самый наглядный пример — коммерческая техника для инспекции труб. У комплекса ROVVER X от Envirosight привод на шесть колёс, камера и измерительные функции, а управление идёт с пульта с джойстиками: производитель прямо описывает систему как рассчитанную на ручное управление оператором, в том числе для преодоления препятствий. Это не «робот, который сам знает дорогу», а дистанционно управляемая машина с датчиками и видеоконтролем. Это подтверждённый пример коммерческой кабельной системы, а не гипотетическая экзотика.
В концепциях инспекционных платформ набор базовых команд ещё скромнее: вперёд, остановка, назад. Этого достаточно, потому что обратный путь идёт по уже знакомому коридору, а команду «назад» обычно подаёт оператор. Аппарат не строит план эвакуации и не ищет выход самостоятельно: он отъезжает по своим же следам, а оператор видит картинку и в любой момент может остановить движение.
Когда автоматика сдаётся
Беспроводные и автономные варианты существуют, но это отдельный класс техники. Таким машинам нужны батареи подходящей ёмкости, связь через стенку трубы или заранее продуманный способ возвращения, включая запасной план на случай, если основной откажет. И даже у них аварийные сценарии — застревание, обрыв, потеря ориентации — могут потребовать вмешательства человека и заранее продуманного сценария возврата.
По моей оценке, самая интересная граница проходит именно здесь: чем проще и предсказуемее среда, тем меньше роботу нужно самостоятельности. Сложная труба требует не больше автономии, а более надёжной связки кабеля, датчиков и оператора у монитора. Нынешняя «навигация без GPS» — не прорыв, а хорошо собранная конструкция из простых решений: подсчёта оборотов колеса, гироскопа, длины выпущенного троса и швов на стенке. Работает она как раз потому, что никто не делает вид, будто машина понимает трубу так же, как человек понимает улицу.