Google показала команду роботов: делить работу сложнее, чем выполнять её
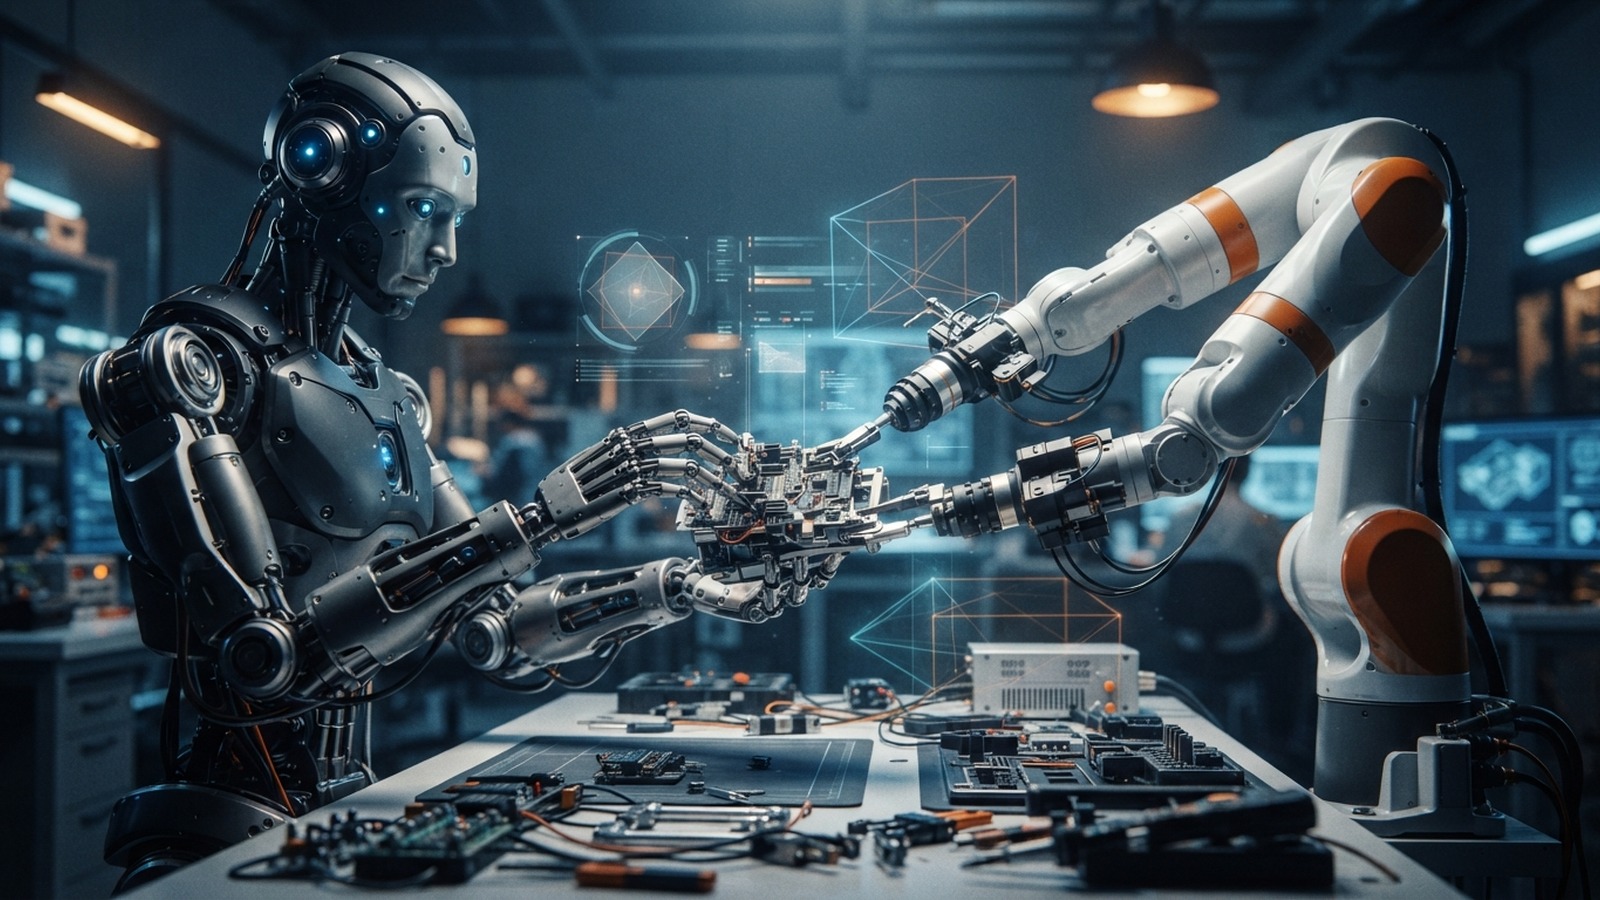
В демонстрации Google DeepMind две машины делят одну задачу: гуманоидная платформа Apptronik Apollo 2 и двурукая платформа Franka F3 Duo. Картинка красивая, но интереснее цифры, которые Google опубликовала рядом с ней. В тестах завязывание мусорного пакета — 44%, работа с zip-пакетом — 40%, и это задачи, где нужна человекоподобная пятипалая рука вроде SharpaWave у Apollo 2. А Franka Duo с обычными параллельными захватами показывает 89,6% на точной вставке. Сравнивать проценты напрямую нельзя, задачи разные, но контраст показательный: человекообразная рука не даёт автоматического преимущества там, где нужна не сила, а точность.
Перенести диван вдвоём — это не про силу, а про «держи, я подсуну». С роботами та же история: важно не то, кто сильнее жмёт, а кто понимает, что делает второй. Google DeepMind представила набор моделей Gemini Robotics 2 — не одного робота и не одну модель, а связку компонентов, в которой появился слой, умеющий делить работу между машинами.
Прораб, руки и вахтёр
Чтобы не запутаться, стоит разделить три уровня. Gemini Robotics ER 2 — высокоуровневый «мозг»: воспринимает обстановку, разбивает инструкцию на этапы, вызывает низкоуровневые VLA-модели и следит, завершена ли задача. Gemini Robotics 2 — vision-language-action-модель, которая переводит изображение и команду в моторные действия. Gemini Robotics On-Device 2 — облегчённая VLA-модель для локальной работы на самом роботе.
Если совсем по-простому: ER 2 — прораб, Robotics 2 — руки, On-Device 2 — тот же исполнитель, но способный работать локально на самом роботе. Именно верхний уровень позволяет управлять не одной машиной, а несколькими. Без планировщика был бы набор отдельных роботов: каждый умеет хватать предмет по команде, но не умеет согласовывать действия с соседом. По-моему, главная новость именно в этом — не в том, что робот стал ловчее, а в том, что появился слой, который берёт на себя распределение ролей.
Общая картина на двоих
В материалах Google речь идёт о shared semantic understanding — общем смысловом представлении рабочего пространства, которое формирует ER 2 и использует для отслеживания положения объектов, этапов и ролей. Дальше — распределение по физическим возможностям: мобильная или четвероногая платформа доезжает туда, куда надо, а манипулятор выполняет точную работу с предметом. Это координация ролей, а не два одинаковых робота, машущих руками синхронно.
Пример из анонса — как раз Apollo 2 и Franka F3 Duo, машины разного типа: гуманоид и стационарный манипулятор. Ещё один — Boston Dynamics Spot, которому естественной языковой командой задают «найди и принеси»: ER 2 координирует навигацию и движение манипулятора. Отдельно Google показывает Apollo 2 в одиночной задаче: робот получает инструкцию убрать лейку в зелёный контейнер на нижней полке, подходит к столу, берёт предмет, перемещается к полке и укладывает его. Хорошая автономная многошаговая команда — но не коллективная работа, и эту разницу полезно держать в голове.
Важная оговорка: «передача задачи» в анонсах — это передача этапа или команды, а не обязательно физическая передача предмета из рук в руки. Сказать, что роботы научились делить работу, можно. Утверждать, что они уже надёжно передают друг другу хрупкие вещи в реальной производственной среде, — нельзя. Это разные вещи, и подменять одну другой не стоит.
Где демонстрация упирается в реальность
Те же тесты дают 36% на завинчивании лампочки. Читать эти цифры надо буквально: роботы сильны там, где геометрия задачи простая и предсказуемая, и слабы там, где нужны ловкие пальцы. Многопальцевую моторику Google сама называет сложным местом. Показательно, что в опубликованных Google тестах Franka Duo с параллельными захватами показывает более высокие результаты в отдельных задачах сортировки, упаковки и точной вставки: сложная пятипалая рука выглядит эффектнее, однако в этих тестах преимущества не даёт. В этих тестах две простые «клешни» оказываются надёжнее, чем рука, которая умеет шевелить каждым пальцем по отдельности.
Для команды критична ещё одна вещь — проверка прогресса. ER 2 анализирует видеопоток, определяет, когда важное событие произошло, понимает, завершён ли этап, и может выбрать повторную попытку или следующий шаг. В заявленном тесте точность поиска момента события составила 91,3%, среднее отклонение — 0,96 секунды. Без этого первый робот мог бы решить, что закончил, а второй начал бы следующий этап с неверными вводными. В командной работе цена такой ошибки выше, чем у одиночного исполнителя.
И ещё: все эти проценты — результаты опубликованных тестов, а не паспортная надёжность робота на складе. Опубликованные материалы показывают отдельные демонстрационные и тестовые сценарии, а не универсальную работу в меняющихся условиях.
Общее пространство, общий предмет, общий контроль
Первая проблема — столкновения и общее пространство. Двое в одной рабочей зоне постоянно рискуют задеть друг друга: планировщик должен держать в голове не только цель, но и соседа, его габариты и траекторию. Стоит появиться человеку или второй машине с другой скоростью, и пересчитывать приходится не только свою траекторию, но и чужую.
Вторая — передача предмета. Самый обманчивый момент: перехват — это и сила захвата, и синхронизация, и вопрос, кто отвечает, если предмет упал. В анонсах акцент сделан на передаче этапов и координации, а не на физической передаче каждого предмета. Физическая передача не невозможна — просто выдавать её за универсально решённую задачу нельзя.
Третья — владение задачей. Кто решает, что этап провален? Сколько попыток делает робот, прежде чем позвать человека? Если один считает, что всё сделано, а второй видит, что предмет стоит криво, кому верить? ER 2 и пытается быть арбитром, но 91,3% на поиске события — результат теста, а не гарантия на любой сцене.
Все три пункта сводятся к одной мысли: скоординировать двух роботов труднее, чем научить одного. Каждый должен учитывать действия другого, а не просто выполнять свою команду. Именно эта система пока показана в демонстрациях и исследовательских испытаниях.
Что здесь доступно и кому
Статусы доступа говорят больше, чем демонстрация. ER 2 доступна разработчикам через Google AI Studio и Gemini API в статусе public preview, а на Gemini Enterprise Agent Platform — в private preview. VLA- и on-device-модели предоставляются партнёрам с ранним доступом. На 29 октября 2026 года это платформа для разработчиков и исследовательских испытаний, а не готовый продукт для склада, дома или завода. Реалистичный горизонт — лабораторная автоматизация, пилоты у партнёров, логистические эксперименты, а не «бригада роботов заменила смену».
Отдельно стоит вспомнить прямое ограничение и предупреждение в model card: Google не рекомендует использовать модель в safety-critical applications, включая здравоохранение, транспорт и другие области, где ошибка может привести к травмам, смерти или материальному ущербу.
Пока это инструмент для исследователей и разработчиков, которые могут собрать робота и проверить гипотезу. Массовому покупателю ждать ещё долго, и это нормально: сначала технологию нужно научить безопасно работать рядом с людьми, а уже потом думать о доме или заводе.
Впечатляет не то, что роботы научились хватать предметы, а то, что появился слой, который умеет делить работу между разными машинами. В этой архитектуре к управлению отдельным роботом добавляется уровень планирования общей задачи и распределения ролей. Но слабое место осталось прежним: последние сантиметры и ловкость пальцев. Пока система распределяет этапы лучше, чем роботы справляются с узлом на мусорном пакете, массовая «бригада роботов» остаётся лабораторной историей. Когда координация и мелкая моторика сойдутся, можно будет говорить о чём-то большем. А проценты в анонсах честнее читать как проценты, а не как обещание.