Робот на складе ездит по одному маршруту. Зачем ему тогда карта
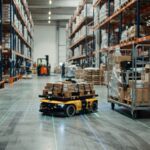
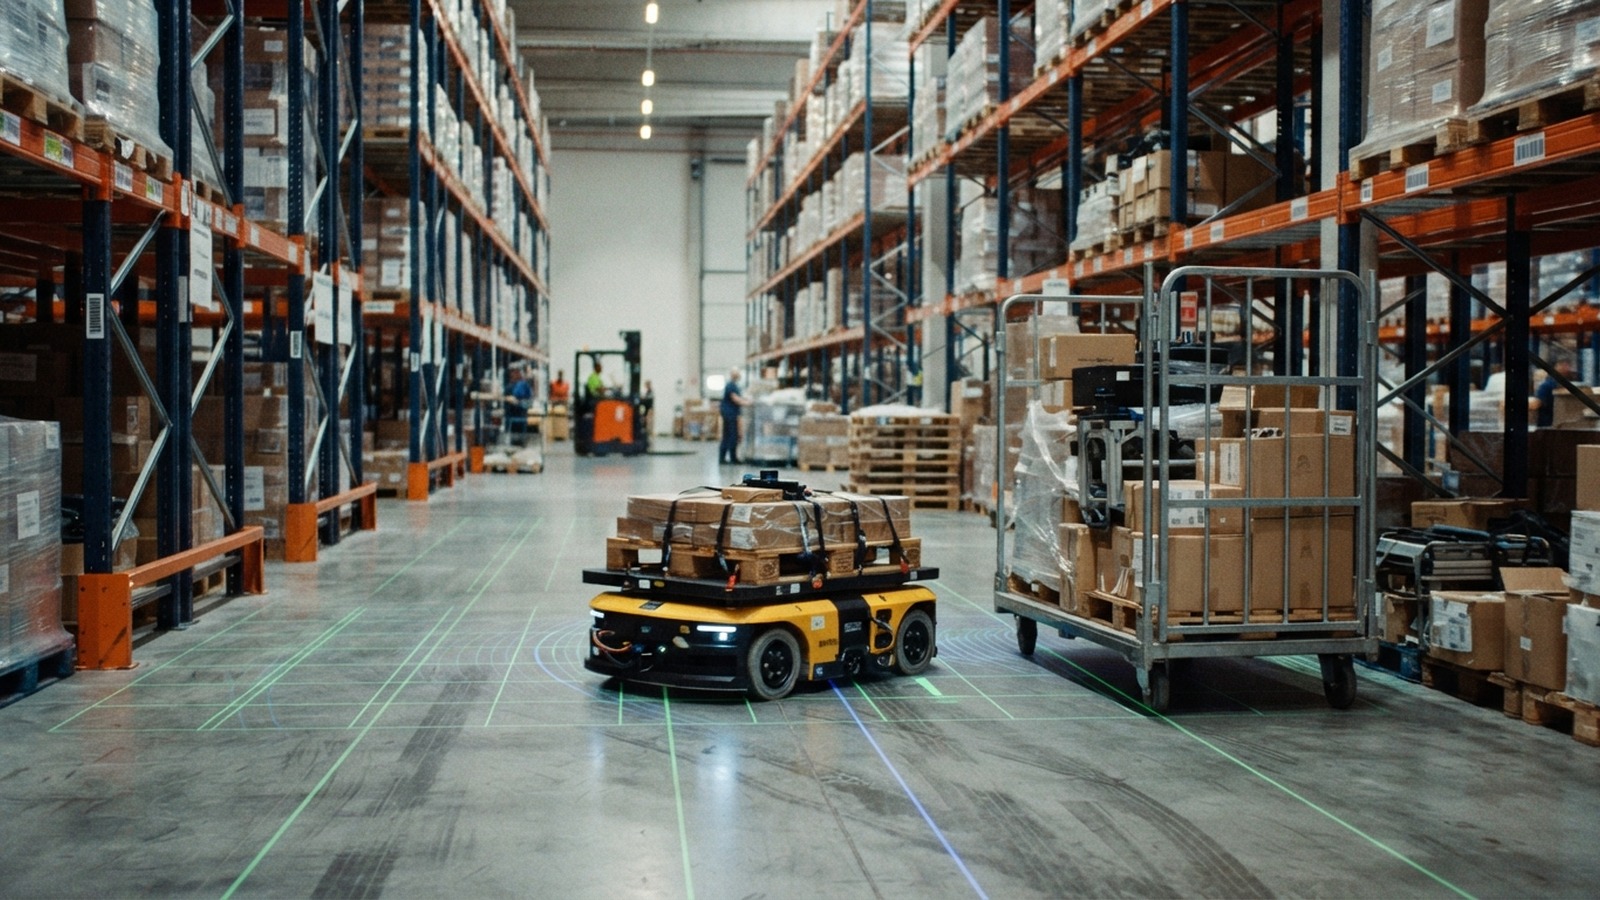
Обычный склад: невысокий робот возит палеты между зоной приёмки и стеллажами. Маршрут один и тот же всю смену — туда, обратно, снова туда. В привычном проходе кто-то оставил грузовую тележку — поперёк, как получилось. Робот притормаживает, смещается в сторону и объезжает. Или, если места совсем нет, встаёт и ждёт. Сцена условная, вопрос из неё настоящий: если маршрут не меняется, зачем машине карта?
Карта — это не маршрут
В быту слова «карта», «маршрут» и «траектория» мы употребляем как синонимы. Для робота это разные вещи. Маршрут отвечает на вопрос «куда ехать»: из точки А в точку Б. Карта отвечает на вопрос «как устроено пространство»: где стены, стеллажи и проходы. А сам робот, цель поездки и текущие препятствия — это уже данные, которые накладываются на эту модель и получают в ней координаты. Траектория — конкретная линия движения, которую машина выбирает здесь и сейчас с учётом того, что успели увидеть датчики.
Отсюда простая мысль: один маршрут можно проехать разными траекториями. Дорога на дачу одна и та же, но если у поворота стоит трактор, объезд получится другим. Цель не изменилась, местность тоже, а линия движения — да.
Карту не перерисовывают каждую смену
«Робот всю смену рисует карту» звучит красиво, но обычно это неточно. В одной типовой архитектуре карту строят заранее — или обновляют, когда на складе что-то переставили. Построение карты и определение положения — разные задачи: карту можно собрать методами SLAM, а потом работать по готовой карте, отдельно определяя на ней своё положение. Это пример подхода, а не обязательный способ для любой машины.
Есть и другой вариант: некоторые системы обновляют карту одновременно с локализацией. Но и тогда речь не о том, что робот каждую минуту начинает с чистого листа. Дальше начинается куда более рутинная работа — локализация: ответ на вопрос «где я на этой карте и куда смотрю». В типовых навигационных фреймворках под построение карты и под локализацию отведены разные компоненты, потому что это разные задачи. Так что робот не рисует карту всю смену — он всю смену с ней сверяется.
Колёса врут, а карта поправляет
Резонный вопрос: если путь знакомый, почему бы не считать обороты колёс? Считать робот умеет, но у этого способа есть неприятное свойство. Данные колёсных датчиков, инерциальных датчиков и прочей локальной одометрии накапливают погрешность — со временем и с пройденным расстоянием. Машина «думает», что проехала ровно столько, сколько проехала, а её расчётное положение потихоньку уплывает.
Похоже на попытку пройти по квартире с закрытыми глазами, считая шаги: пять шагов — ещё уверенно, двадцать — уже с сомнением, где именно стоишь и не задел ли плечом шкаф. Спасает одно: открыть глаза и посмотреть. У робота роль «открыть глаза» выполняет сопоставление увиденных контуров склада с картой — оно возвращает расчётную позицию к реальным координатам. Поэтому каждый раз заново понимать, где ты, — не избыточность, а необходимость.
Тележка поперёк прохода
Вернёмся к той самой тележке. На постоянной карте хранится то, что меняется редко: стены, стеллажи, проходы. Всё временное — тележки, палеты, люди, другие роботы — обычно представляется в отдельных слоях препятствий, которые наполняют датчики. Какие именно, зависит от машины: лидары, глубинные камеры, сонары, инфракрасные дальномеры, разное сочетание.
Дальше карта и свежие данные о препятствиях попадают к планировщику. Он смотрит, свободен ли обход, не залезает ли новая траектория в стеллаж, не пересекается ли с запретной зоной. Если допустимый обход есть, система может выбрать новую траекторию. Если нет — робот может остановиться, ждать или потребовать вмешательства человека: это зависит от настроек. Узкий проход, запретная зона, перекрытый участок — законные причины встать, а не поломка. Обещать, что машина объедет любое препятствие, было бы нечестно.
Смысл карты здесь не в том, чтобы запомнить маршрут, а в том, чтобы связать постоянное устройство склада с тем, что в нём меняется каждую минуту.
Два робота в одном проходе
Пока робот один, всё понятно. Со вторым и третьим начинается отдельная история. Датчики помогают обнаружить препятствие и снизить риск столкновения, но навигационный датчик — не то же самое, что сертифицированное средство безопасности, и решать, кому ехать первым, он тоже не будет. Это задача координации парка: кто выдаёт задания, кто знает состояние машин, кто управляет доступом к зонам и разводит взаимные блокировки.
В отраслевой спецификации VDA 5050, описывающей взаимодействие роботов с системой управления парком, предусмотрены общая система координат, идентификаторы и версии карт. То есть карта нужна не только отдельной машине — она нужна всей системе, чтобы все говорили об одном и том же пространстве на одном языке.
Заранее рассчитанного расписания при этом мало. Роботы замедляются, на пути появляются препятствия, маршруты приходится перепланировать на ходу. Исследование, опубликованное в IEEE Robotics and Automation Letters в 2018 году, разбирает как раз такую ситуацию — исполнение многороботных маршрутов с перепланированием при непредвиденных замедлениях и помехах. Выводы относятся к описанной авторами архитектуре, но постановка задачи говорит сама за себя: идеального расписания недостаточно.
Исторический пример в тему — система Kiva, описанная в 2007 году. Склад там назван контролируемой и заранее известной средой, но крупная установка могла включать сотни роботов, и авторы отдельно рассматривали их как многомашинную систему. Известная планировка не отменяет задачу распределения пространства между машинами. Только не стоит переносить устройство и показатели той системы на современные склады — это именно исторический пример.
Направляющие и автономные: где проходит граница
Для сравнения мобильных складских роботов часто используют различие AGV и AMR, хотя его нередко описывают грубее, чем оно есть. В терминологии стандарта ANSI/RIA R15.08 AGV следует по заранее заданному направляющему пути, обозначенному маркерами или внешними командами. AMR вместо этого строит траекторию и обходит препятствия.
Отсюда рождается удобная формула: «AGV всегда стоит, AMR всегда объезжает». Это учебное упрощение. Актуальная спецификация VDA 5050 различает линейно-направляемых и свободно навигирующих роботов, но допускает для направляемого робота коридор, внутри которого тот может временно отклониться от исходной траектории, чтобы обойти препятствие. Вопрос не только в наличии линии на полу, а в том, кто принимает решение при неожиданности.
Где карта не спасает
Соблазн представить карту универсальным решением велик, но она ничего не заменяет. Не заменяет датчики, локализацию, планировщик и управление парком — она связывает их в общей системе координат. Если препятствие не попало в поле зрения датчиков или система не распознала его как опасное, красивая картинка склада ситуацию не исправит. Безопасность — отдельная задача, и зависит она от конкретных датчиков, защитных функций, конструкции, настроек и организации работы, а не от одной карты.
Второй момент: карта устаревает. Переставили стеллажи, поменяли проходы, выделили новую зону — и робот может считать свободным место, которого уже нет. Поэтому обновление карты — такая же рабочая процедура, как замена разметки на полу или проверка датчиков. Пока она соответствует реальности, с ней удобно. Как только её перестали обновлять, она начинает мешать.
И третье, самое простое. Робот, который встал перед перекрытым проходом и ждёт, ведёт себя разумно. Требовать от него героизма не нужно — нужно вовремя разобрать завал.
На что смотреть, если дело дойдёт до практики
Когда речь заходит об автоматизации склада, слово «карта» в презентациях звучит гордо, но само по себе ничего не говорит. Смотреть стоит на то, как её используют: как часто обновляют, какие датчики поставляют данные о препятствиях, что происходит при блокировке прохода, кто и по какой процедуре вносит изменения при перепланировке. Ответы на эти вопросы полезнее любого перечня функций.
По-моему, главное различие между направляемым и автономным роботом тоже лежит не в железе, а в распределении ответственности. Линия на полу или маркеры задают машине путь и ограничения движения, то есть решение приходит извне. Собственная навигация позволяет принять его внутри. Отсюда и разные требования к обстановке на складе.
Если хочется разбираться в таких вещах не по рекламным буклетам, а по понятным разборам и практическим примерам, для этого есть GPT-Лаборатория в Telegram: https://t.me/jopotology. Там как раз про то, как технологии выглядят, когда с них снимают глянец.
Карта в этой истории — инфраструктура, только цифровая. Как нормальная разметка на складе: пока совпадает с реальностью, по ней удобно ездить; разошлась — становится опасной. Тележку робот объехал не потому, что помнит маршрут наизусть, а потому что понимает три вещи одновременно: где находится сам, где препятствие и как это соотносится с устройством склада вокруг.