Марсоход увидел странный камень.
По нынешней схеме дальше начинается довольно неспешная бюрократия межпланетного масштаба. Аппарат фотографирует объект, данные уходят на Землю, учёные рассматривают снимки, обсуждают, стоит ли тратить время, составляют новый план, отправляют команды обратно.
На Марсе такой подход ещё работает. До внешних планет — уже заметно хуже.
Поэтому NASA испытывает совсем другую модель: не одного умного робота, а целую автономную научную команду, которая получает цель от человека, сама распределяет работу, оценивает риски и по ходу исследования решает, стоит ли отвлекаться на неожиданную находку.
В июле 2026 года такую систему впервые нормально прогнали в поле.
И выглядит это уже не как «марсоход стал чуть умнее».
Скорее как маленькая экспедиция, в которой часть решений принимает не Земля.
Пока Марс изображала Вирджиния
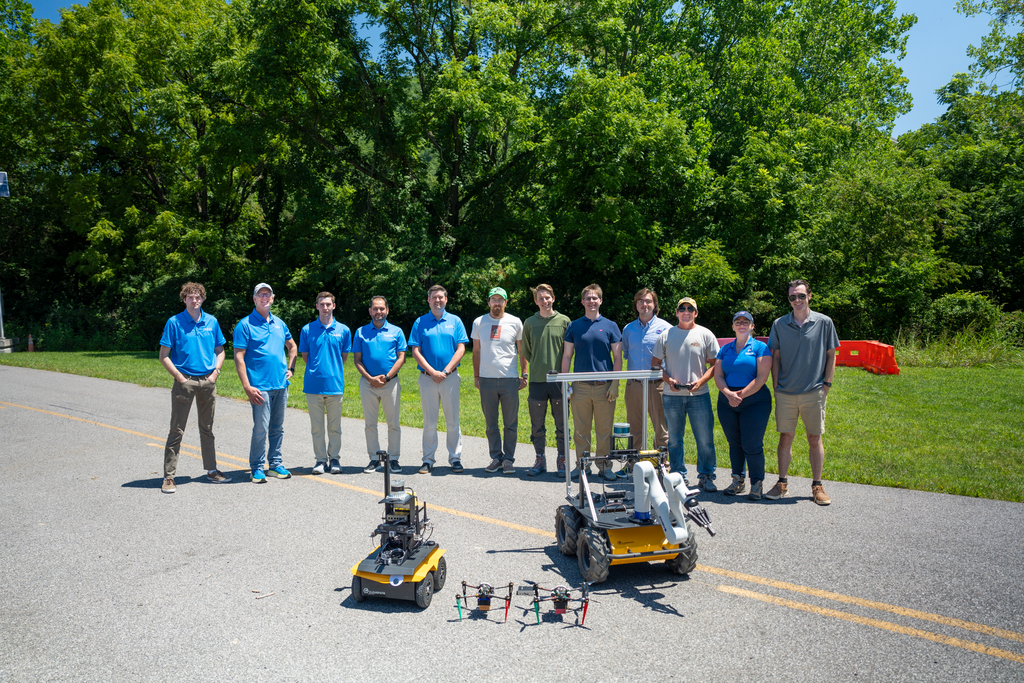
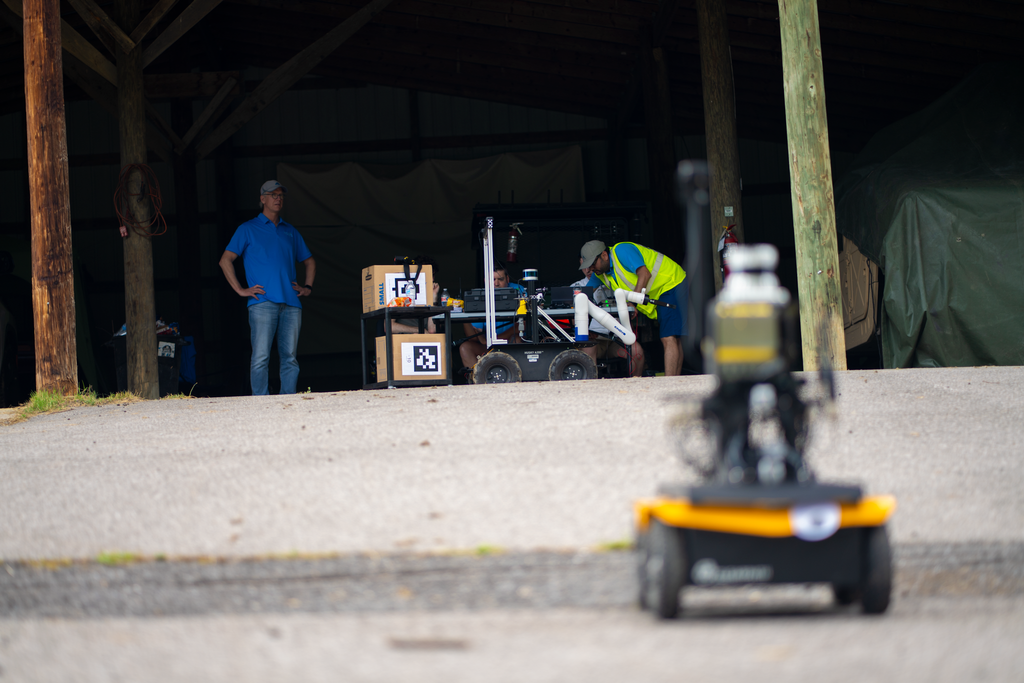
Испытания проходили на полигоне Virginia Tech Transportation Institute в Блэксбурге.
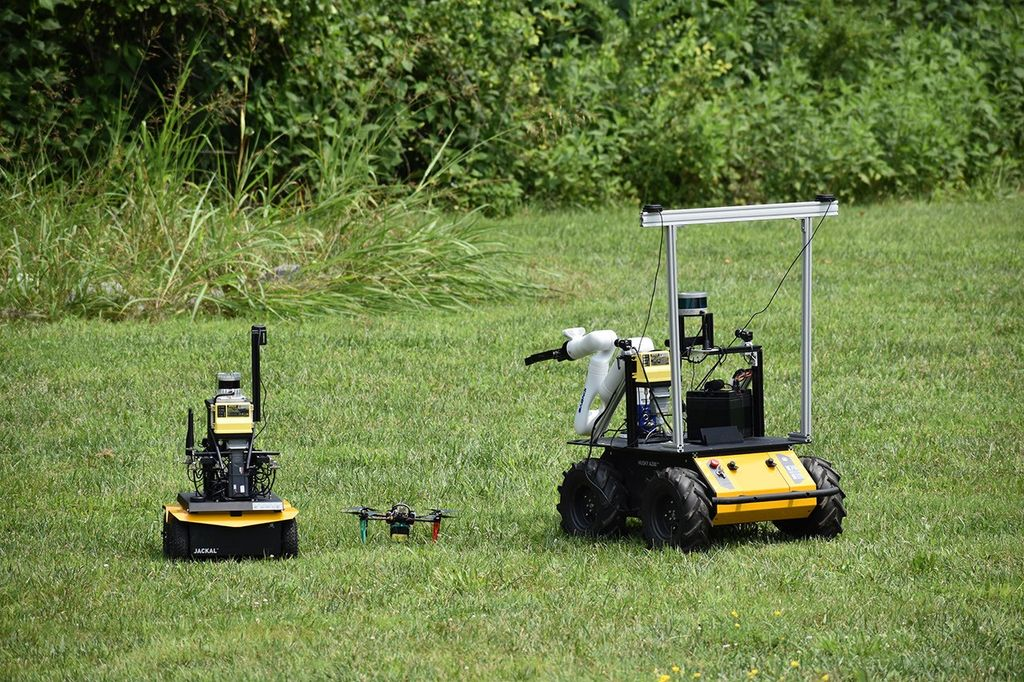
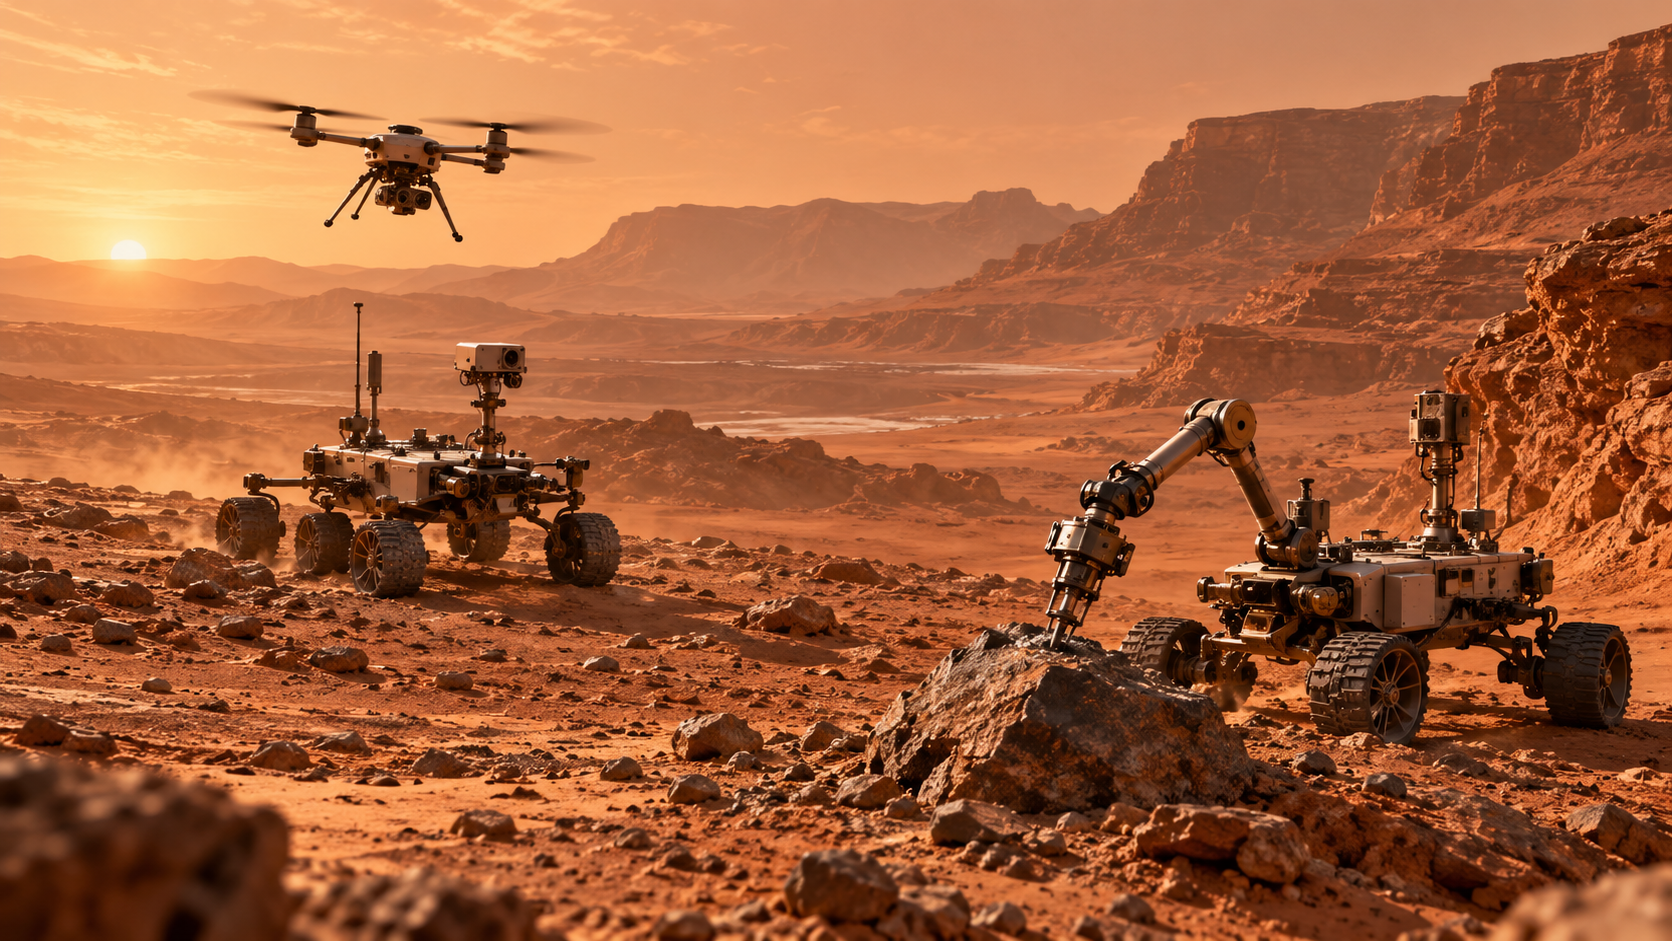
Команда NASA Goddard вместе с компанией Noblis собрала три разных аппарата. Первый — беспилотник, который летает над местностью, ищет интересные участки и собирает данные сверху. Второй — наземный робот с лидаром, который подробно картографирует местность и помогает группе понимать, где вообще можно безопасно проехать.
Третий робот уже выполняет более «геологическую» работу. У него есть манипулятор, которым можно брать образцы.
Получается довольно логичная команда: один смотрит сверху, второй разбирается с местностью, третий может физически исследовать объект.
Люди при этом не водят каждого робота джойстиком.
Они ставят научную цель.
А дальше начинается самое интересное.
Роботам не сказали: «лети туда, потом поверни направо»
Допустим, учёные хотят исследовать участок, где могут находиться интересные породы.
Дрон первым осматривает район. Система оценивает найденные точки и начинает распределять задачи между аппаратами.
Но выбирает она не просто ближайшего робота.
Нужно одновременно учитывать несколько вещей. Как далеко объект? Как быстро конкретный аппарат способен туда добраться? Есть ли у него подходящий инструмент? Насколько опасен маршрут? Сколько энергии потребуется?
А поверх этого существует ещё один параметр:
насколько ценен возможный научный результат?
То есть роботизированная группа должна решить не только «можем ли мы туда доехать», но и «а стоит ли вообще туда ехать».
Вот это уже гораздо ближе к работе настоящей научной команды.
Причём «интересно» — тоже задают люди
Сам робот пока не просыпается утром с мыслью:
— Что-то мне сегодня хочется поискать следы древней марсианской жизни.
Учёные заранее определяют приоритеты.
Например, образец определённого типа для миссии очень ценен. Другой интересен, но не настолько. Третий вообще можно пропустить, если путь к нему слишком опасный.
Система получает эти предпочтения и пытается найти компромисс между ценностью науки и риском.
Это важное отличие от простого автономного движения.
Марсоход, который умеет самостоятельно объехать камень, ещё не учёный.
Система ASTRA должна самостоятельно решать, ради какого камня вообще стоит менять план.
И во время теста она действительно его поменяла
Самый интересный момент полевых испытаний произошёл не при выполнении заранее заданной задачи.
Дрон заметил ещё один потенциально интересный участок.
У старой системы вариантов немного. Сфотографировали, отправили на Землю, когда-нибудь учёные посмотрят.
ASTRA поступила иначе.
Она не бросила первоначальное задание, но остановилась, оценила новую находку и решила использовать другого свободного робота, чтобы тот занялся неожиданной целью.
То есть группа фактически сказала:
— Основную работу продолжаем. Но здесь появилось кое-что интересное, поэтому один из нас проверит это отдельно.
Для человека решение совершенно обычное.
Для космического аппарата — серьёзный сдвиг.
Сегодня марсоходы уже умеют кое-что решать сами
Совсем беспомощными нынешние аппараты считать неправильно.
Perseverance, например, использует автономную навигацию. Он способен сам анализировать поверхность перед собой, выбирать безопасный маршрут и объезжать препятствия.
Иначе каждое движение по Марсу превратилось бы в очень дорогую пошаговую стратегию.
У NASA есть и система AEGIS, которая появилась ещё на Opportunity, а затем использовалась на Curiosity и Perseverance. Она позволяет роверу самому находить на изображениях интересные геологические цели и выбирать, куда направить научный прибор.
То есть отдельные кусочки автономной науки существуют давно.
Новизна нынешнего подхода в другом.
Решения принимает уже не один аппарат по одной локальной задаче, а группа разных роботов, действующая как система.
Потому что один универсальный ровер — довольно странная идея
Посмотрите на Perseverance.
Это прекрасная машина.
Но конструктивно она немного напоминает человека, которому дали рюкзак размером с холодильник и попросили взять с собой вообще всё.
Камеры.
Спектрометры.
Манипулятор.
Бур.
Хранилище образцов.
Системы навигации.
Связь.
Всё должно ехать одним большим аппаратом.
Почему?
Потому что исторически так надёжнее. Один посадочный аппарат, один центр управления, одна система.
Но у одного робота есть неприятный недостаток.
Если он не может куда-то проехать — туда не попадёт и вся его наука.
Команда может специализироваться
Представим будущую марсианскую экспедицию.
Большой ровер едет по относительно безопасной местности. Дроны разведают маршрут дальше и быстрее. Маленькие аппараты полезут в узкие места или на крутые склоны.
Один робот может нести бур.
Другой — спектрометр.
Третий — камеры.
Четвёртый — оборудование для транспортировки образцов.
Не обязательно строить одного монстра за несколько миллиардов долларов, который умеет всё. Иногда выгоднее отправить группу более простых машин с разными специальностями.
Но тогда появляется новая проблема.
Кто будет ими командовать?
С Земли управлять десятью роботами довольно мучительно
Связь с Марсом идёт со скоростью света, но даже свет не умеет телепортироваться.
В зависимости от взаимного положения Земли и Марса сигналу требуется от нескольких минут до более чем двадцати минут в одну сторону.
Попросить робота:
— Посмотри, что там за камнем.
Получить картинку.
Ответить:
— Теперь поверни камеру немного левее.
Так можно провести приличную часть рабочего дня.
Поэтому нынешние миссии планируют действия крупными блоками заранее. Чем больше аппаратов появится на поверхности, тем хуже такая схема масштабируется.
Десять роботов не должны десять раз ждать указаний Земли.
Им нужен местный начальник.
Точнее — местный алгоритм.
А возле Юпитера ожидание становится совсем весёлым
NASA прямо говорит, что ASTRA интересна не только для Луны и Марса.
Чем дальше аппарат от Земли, тем бессмысленнее идея постоянного ручного управления.
У Юпитера радиосигнал может идти десятки минут.
У Сатурна — больше часа.
Отдали команду.
Через час аппарат её получил.
Ещё через час вы узнали, что перед ним внезапно оказалась проблема.
Ответ:
— Хорошо, ничего не делай. Сейчас подумаем.
приходит примерно тогда, когда уже поздно.
Если мы хотим серьёзно исследовать внешнюю Солнечную систему, аппаратам неизбежно придётся получать всё больше свободы.
Но NASA не хочет просто выдать ИИ ключи и пожелать удачи
Здесь возникает важная разница между космической автономностью и типичным сегодняшним AI-агентом.
Если агент в браузере выбрал не тот отель, неприятно.
Если аппарат стоимостью миллиард долларов решил:
— Пожалуй, этот склон выглядит проходимым,
а склон оказался не проходимым, следующий релиз программного обеспечения можно уже не торопиться выпускать.
Поэтому ASTRA постоянно считает риск.
Система должна учитывать не только вероятность научного выигрыша, но и возможную цену действия.
Иногда лучший научный объект должен остаться неисследованным.
Потому что робот до него просто не должен ехать.
Здесь вообще начинается интересный вопрос: что значит «автономный учёный»?
Учёный ведь не просто измерительный прибор.
Он замечает странность.
Формулирует вопрос.
Меняет план эксперимента.
Выбирает, какой результат важнее.
Иногда говорит:
— Стоп. Мы вообще не за тем смотрим.
Современные космические роботы большую часть этой логики получают с Земли.
ASTRA пытается перенести хотя бы кусок процесса непосредственно в экспедицию.
Не дать машине свободу «заниматься чем угодно».
А передать ей ограниченную область научного решения:
вот наши цели, вот наши приоритеты, вот допустимый риск — теперь сама решай, как лучше их выполнить.
Это уже очень знакомая логика AI-агентов.
Только задача находится не в браузере, а на другой планете.
По сути NASA строит оркестратор
В нашем земном ИИ сейчас происходит примерно тот же архитектурный переход.
Сначала была одна модель.
Потом оказалось, что одной модели неудобно делать всё. Один агент ищет информацию, другой анализирует, третий пишет, четвёртый проверяет, а над ними появляется оркестратор, который распределяет задачи и следит за результатом.
У NASA тот же принцип вдруг становится физическим.
Дрон — один специалист.
Картографический ровер — второй.
Аппарат с манипулятором — третий.
А система сверху решает, кого отправить на конкретную работу.
Только ошибка в обычной автоматизации означает неудачный ответ.
Здесь робот может улететь в яму.
И поэтому этот эксперимент гораздо ближе к будущему ИИ, чем очередной чат-бот
Мы привыкли измерять прогресс нейросетей вопросом:
«Насколько хорошо новая модель отвечает на тесты?»
Но настоящий сдвиг начинается тогда, когда ИИ получает цель, инструменты и право самостоятельно выбирать последовательность действий.
Именно поэтому я сейчас гораздо внимательнее смотрю не на очередные плюс три процента в бенчмарке, а на агентные системы.
В Market GPT мы идём по той же логике в куда более мирной среде: один контур исследует рынок, другой работает с рекламой, следующий ведёт лида, а человеку не приходится вручную переносить результат между каждым шагом. Практическую кухню таких автоматизаций я регулярно показываю в GPT-Лаборатории — там, правда, максимум риска состоит в том, что Celery опять решит немного умереть, а не в потере марсохода за несколько миллиардов.
Архитектурный принцип всё равно один: человек задаёт цель и ограничения, система сама организует исполнение.
Почему не сделать просто один огромный ИИ для всех роботов?
Потому что космос неприятно относится к централизованным системам.
Если один главный компьютер умер — умерла вся экспедиция.
Если связь между аппаратами временно пропала — они всё равно должны что-то делать.
Если один робот сломался, остальные должны перераспределить работу.
Поэтому в робототехнике очень интересны распределённые системы.
NASA и JPL давно экспериментируют с подобной архитектурой. NeBula, например, умеет распределять задачи между колёсными, гусеничными, шагающими и летающими роботами в зависимости от их возможностей.
А проект CADRE отправляет похожую идею ещё дальше: три небольших ровера должны автономно работать командой уже на Луне.
ASTRA добавляет сверху ещё один слой — научную ценность решения.
Не просто «кто лучше доедет».
А «кто лучше доедет именно туда, куда сейчас важнее ехать».
Получается своеобразная организация без людей
Есть задача.
Есть несколько работников с разными компетенциями.
Есть ограниченные ресурсы.
Есть риск.
Появляется новая информация.
Нужно решить, продолжать старую работу или открыть новую.
Звучит как обычный бизнес.
Просто сотрудники металлические, офиса нет, а ближайший директор находится в ста миллионах километров.
И это наглядно показывает, почему агентные системы так быстро становятся отдельной веткой ИИ.
Интеллект отдельного исполнителя важен.
Но когда исполнителей несколько, вдруг намного важнее становится координация.
На Марсе это ещё и способ делать больше науки за те же деньги
Космический аппарат ограничен практически всем.
Энергией.
Временем.
Памятью.
Пропускной способностью связи.
Сроком службы.
Если ровер потратил три часа на бесполезную поездку, эти три часа уже не вернуть.
Если перед ним был интересный объект, но Земля узнала о нём только вечером, научная возможность могла уйти.
Автономная система должна сокращать такие потери.
Не делать аппарат умнее ради красивой демонстрации.
А извлекать больше науки из одного и того же железа.
Вот это для NASA, пожалуй, и есть главный смысл.
А потом появятся десятки аппаратов
Сегодня эксперимент состоял всего из трёх машин.
Но архитектура интересна именно масштабированием.
Представьте миссию, которая доставляет на Марс не один огромный ровер, а двадцать небольших аппаратов. Часть летает, часть ездит, часть устанавливает приборы, часть забирает образцы.
Один вышел из строя — ничего страшного.
Другой оказался слишком далеко — задача досталась соседнему.
Дрон обнаружил новую структуру — ближайшая подходящая машина изменила маршрут.
Через несколько часов Земля получает не вопрос:
«Что нам теперь делать?»
А отчёт:
«Нашли новый объект. Проверили. Вот результаты».
Это уже совсем другой темп исследования планеты.
И человек никуда не исчезает
Есть соблазн назвать это «ИИ заменил учёного».
Нет.
Люди всё ещё определяют научные цели.
Решают, какие вопросы вообще важны.
Устанавливают допустимый риск.
Проектируют инструменты.
Анализируют большие результаты.
Автономная группа берёт на себя то, что человек физически не способен делать быстро на расстоянии в сотни миллионов километров.
Это довольно здоровое разделение труда.
Человек отвечает за зачем.
Машина получает больше свободы в вопросе как именно сейчас это сделать.
И, возможно, именно так мы по-настоящему начнём исследовать Солнечную систему
Один робот на планете — чрезвычайно дорогой разведчик.
Десятки автономных роботов — уже почти научная инфраструктура.
Они могут одновременно измерять разные точки, заходить в опасные районы, собирать распределённые данные и реагировать на события быстрее, чем сигнал успеет добраться до Земли.
Мы привыкли к образу марсохода как одинокого аппарата, медленно ползущего по красной пустыне и терпеливо ждущего новых команд.
Возможно, этот образ скоро станет таким же старомодным, как оператор телефонной станции, вручную соединяющий два номера.
Будущая планетная экспедиция может выглядеть иначе.
Дрон увидел необычный участок.
Система оценила его ценность.
Один ровер продолжил основную задачу.
Другой свернул с маршрута.
Третий подготовился забрать образец.
А люди на Земле узнали об этом уже после того, как небольшая роботизированная научная группа сама решила, что находка того стоит.
И вот это уже действительно похоже не на дистанционно управляемую технику.
А на экспедицию.
Ну и немного фото испытаний: